一度の現場歩行で、プロジェクト全体を構築。
ハンドヘルドSLAMキャプチャは、据置型ステーションスキャンに取って代わります。空間を歩くだけで、相対精度1cmの位置合わせ済み点群、フォトリアルな3DGSシーン、そしてRevit、ReCap、AutoCADに持ち込めるデータセットが得られ、2度目の現地調査は不要です。
AECワークフローが従来の測量を超えつつある理由
現場記録からライフサイクル全体にわたるプロジェクトインフラへ
三脚測量は予算項目の一つに過ぎません。一度発注され、レポートとして納品され、保管されます。機材のコストがそれを稀なものにし、その希少性が建設開始時には陳腐化させる原因となります。ハンドヘルドSLAMキャプチャはその計算を変えます。一人が歩くのと同じ時間でフロアを記録できるようになると、キャプチャは予算を組むべきイベントではなくなり、すべてのマイルストーンで行うことになります。同じデータセットがその後、測量、設計、調整、QA/QC、引き継ぎに役立ちます。
より迅速な現場ドキュメント作成
1フロアあたりのキャプチャ時間が8時間から17分に短縮、または5〜10倍のキャプチャ速度向上により、据置型キャプチャに代わるモバイルリアリティキャプチャで現場時間を大幅に削減。
センチメートル単位の精度
統合RTKワークフローを使用して、相対精度1cm、絶対精度3cmで建物をキャプチャ、リアルタイムで位置合わせされ、手動のクラウド間位置合わせは不要です。
チームの誰でも運用可能
据置型設定、ターゲット配置、測量資格は不要。オペレーターの確保が頻繁な現状記録ドキュメント作成の制約ではなくなります。
フォトリアルな現場状況
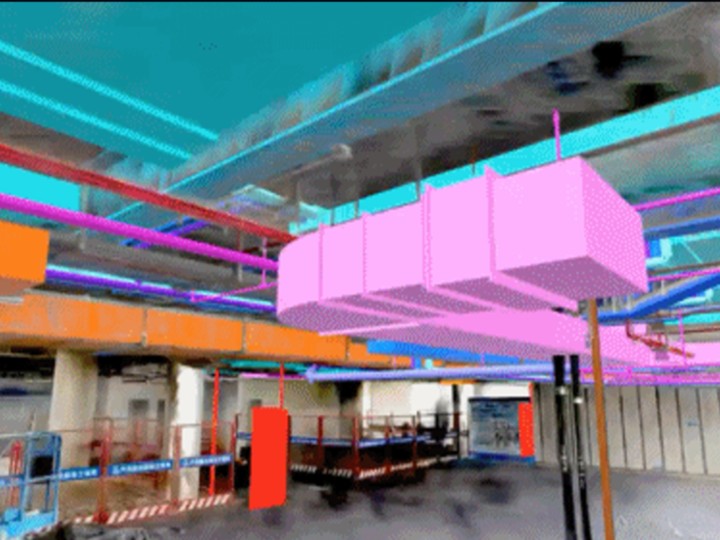
点群は「大きさ」を示します。フォトリアルな 3DGS モデルは「そこに何があったか」を答えます:天井裏の MEP 配管、図面と矛盾する既存状態、閉鎖前の壁。
1回のキャプチャで複数の成果物
点群、3DGS シーン、計測データ、BIM アセットを同時に生成。Autodesk、Recap、Revit、AutoCAD、SketchUp、Cloudcompare に直接インポート可能。標準交換フォーマット、専有ビューアシート不要、データ処理や保存場所のロックインなし。
1つのデータセットで5つの段階
測量、設計、施工、引き渡し。同じキャプチャがプロジェクト全体を通じて活用され、各フェーズや各ベンダーのフォーマットで再発注する必要はありません。
XGRIDS AECワークフロー
5つの段階、1回のウォークスルー:リアリティキャプチャからBIMと建設管理まで
ほとんどのリアリティキャプチャツールは一つの段階に最適化されています。測量ベンダーは点群を納品して去っていきます。進捗追跡プラットフォームは独自のキャプチャを要求します。各ハンドオフで再キャプチャ、再位置合わせ、フォーマット変換が追加されます。以下のワークフローは単一のキャプチャ上で実行され、前に持ち越されます。
ステップ 1
現場調査と範囲定義
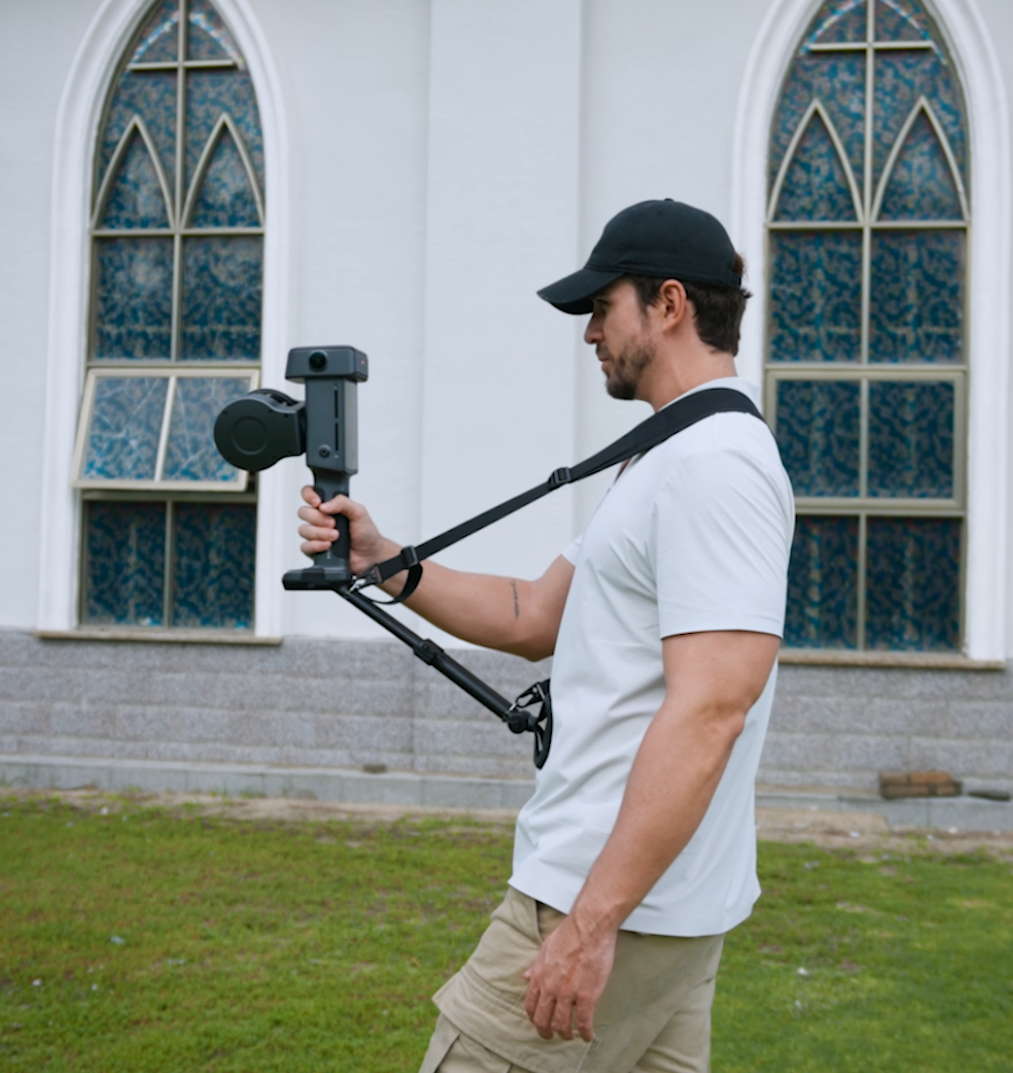
ハンドヘルドXGRIDS Lixelスキャナで空間を歩きます。SLAMがリアルタイムで位置を推定しますため、ステーション設置、ターゲット配置、事後位置合わせは不要です。モバイルアプリは歩きながらリアルタイムの間取り図を表示するため、現地にいる間にギャップを確認できます。ウォークスルー中に関心ポイントをドロップし、問題点にタグ付けします。既存状況、アクセス制約、図面との矛盾がその場で記録されます。これが置き換えるもの:繰り返される現地訪問と、それに伴う移動費予算。
ステップ 2
概念設計とステークホルダーレビュー
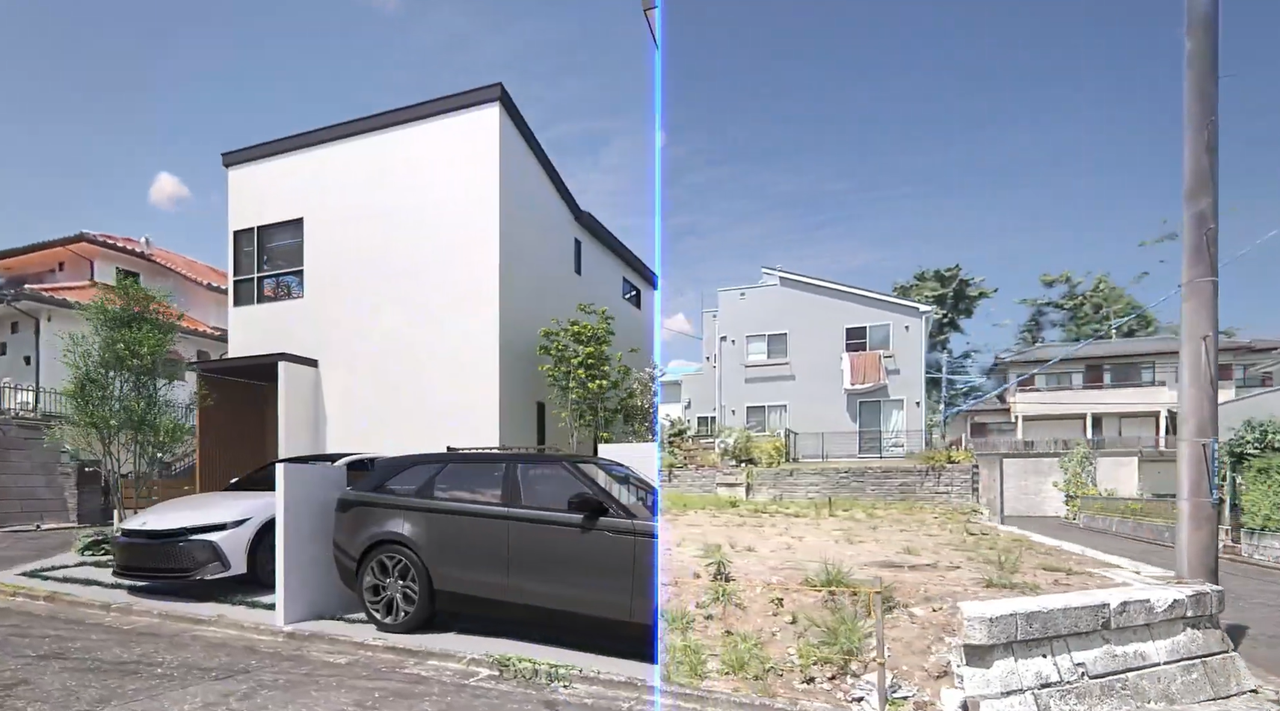
キャプチャデータをモデリングリファレンスとしてSketchUpに取り込むか、Unreal Engineに読み込んで設計ビジュアライゼーションに使用します。3DGSシーンは、非技術系のステークホルダーが図面を読まずに内容を理解できるようにし、提案から承認までのサイクルを短縮します。データセットを分散チーム向けにホストすることで、異なるオフィスのレビュアーが写真セットと訪問時の誰かの記憶ではなく、同じ現場記録を基に作業できます。
ステップ 3
詳細設計と調整
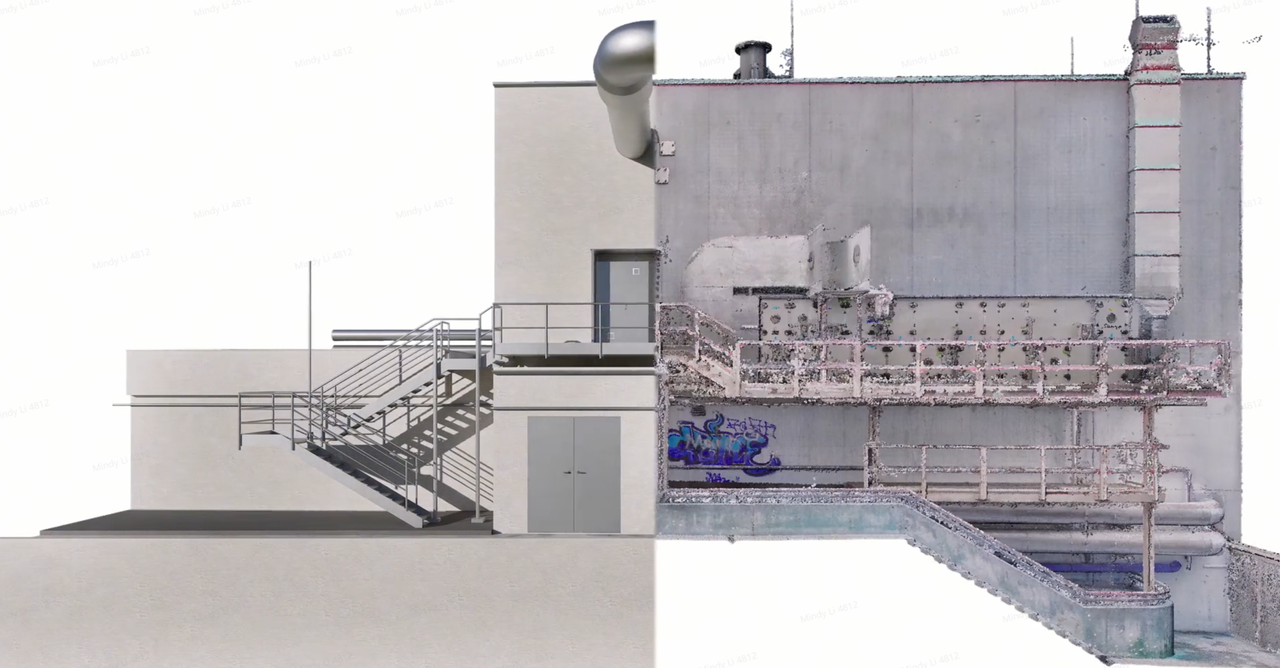
RevitおよびAutoCADで点群を参照しながらモデリングします。LixelStudioからRCP、E57、LASとしてエクスポートし、Autodesk ReCapまたはRevitで直接開くことができます。断面ボックス、スライス、コンポーネント分離機能により、実際の形状に基づいた図面作成をサポートします。ここで最も重要なのは隠れた条件です。解体前にキャプチャされた天井内スペース、プラントルーム、MEP配管経路は、既存構造に対するクラッシュ検出の意義を高めます。
ステップ 4
施工実行と監視
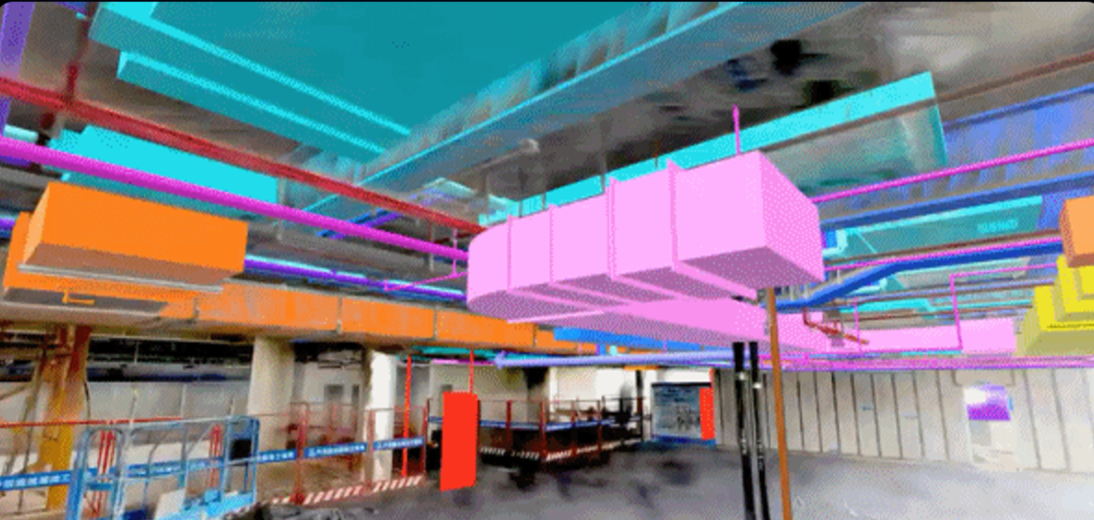
各マイルストーンでキャプチャします。3DGSシーンをBIMモデルと重ね合わせることで、設置されたものが設計通りかどうかを検証可能にチェックできます。これは通常、誰かの現場写真と記憶に依存していた品質保証/品質管理のステップです。連続キャプチャにより、顧客が直接読める進捗記録が生成されます。3DGSシーン上で問題点に注釈を付け、プロジェクトですでに使用されている調整ツールを通じてルーティングします。
ステップ 5
引き渡しと運用
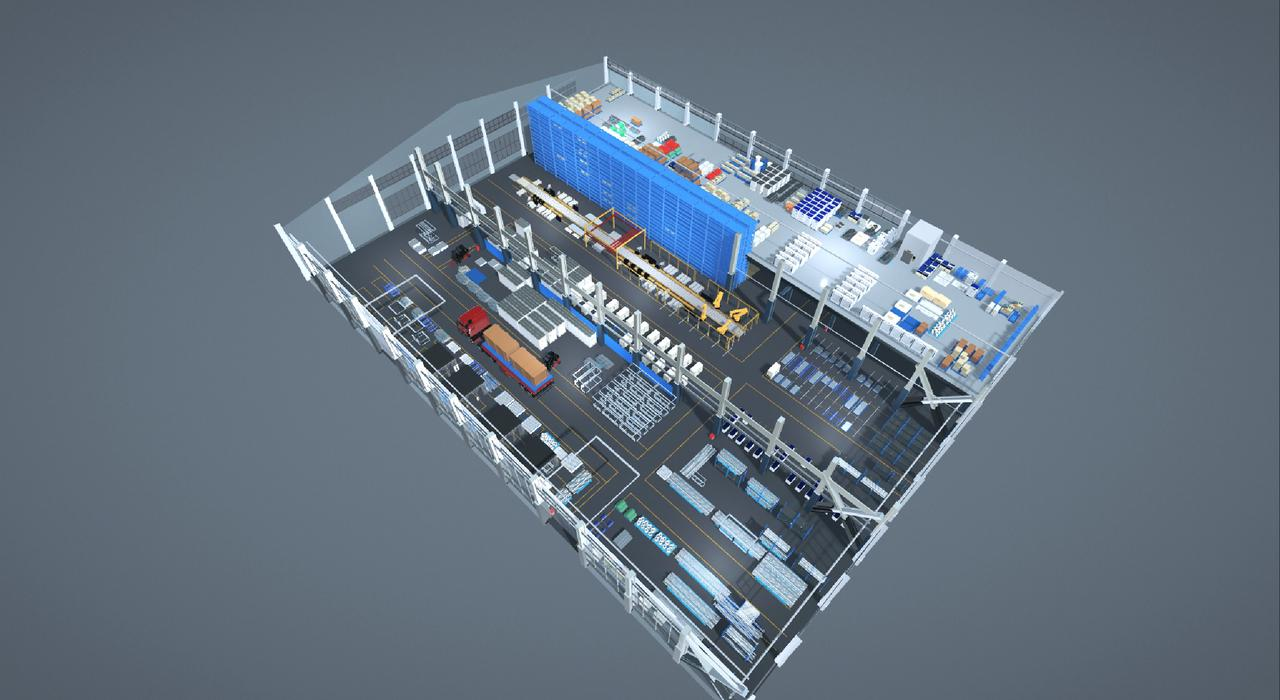
引き渡し前のキャプチャは、仕上げの背後に隠れてしまう作業を含め、引き渡し時の建物状態を保存します。そのアーカイブは、施設管理のベースレイヤー(資産位置、MEP配管経路、次回改修サイクルのリファレンス)となります。
Lixel L3 / K2
手持ち空間スキャナー。L3 は大規模かつ高精度な用途にミリメートル級で対応し、K2 はより軽く速く屋内や中小規模の空間に適します。
処理LixelStudio
点群処理と形式出力。LAS/E57/RCP/OBJ/PLY を一度に出力し、ReCap や CAD へそのまま渡せます。
再構築Lixel CyberColor
3DGS 現場を自動生成。写実的で歩き回れ、リンクだけで共有できます。
プラグインLCC for Revit
3DGS 現場を Revit に取り込み、設計と現況を同一画面で比較します。
一度の効率的な計測で、三次元データが建築の設計・施工・運用の全ライフサイクルを貫きます。使い捨ての測量報告書ではなく、価値を生み続ける空間資産になります。
チームの活用シーン
各シナリオを同じ構成で分解します。現在の課題、解決方法、得られるもの。
シナリオ1
既存状況の調査
現地を離れる時点で測量が登録済み
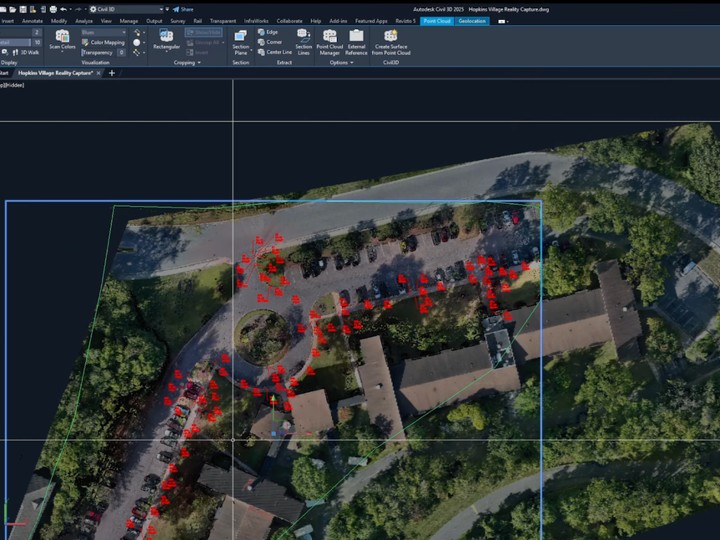
三脚測量はセットアップごとにコストがかかります。各ステーションは三脚の移動、水平調整、ターゲット設定、後日のオフィスでの位置合わせを必要とし、列柱や廊下、出入り口が視界を遮るたびにその数が増えます。使用中の建物では、テナントの周りで測量を行わなければならないため、状況は悪化します。コストが既存状況データを希少なものにし、そのギャップはデスクに戻ってから初めて明らかになり、現場に戻ることは2度目の動員を意味します。
1人のオペレーターがLixel K2またはL2 Proを持って空間を歩きます。Multi-SLAMがLiDAR、ビジョン、IMUから連続的に位置を解決するため、点群は歩きながら登録され、ターゲットや点群間位置合わせは不要です。モバイルアプリがリアルタイムで間取り図を描画するため、見逃した部屋や狭いエリアが現場に立ったまま確認できます。プロジェクトが現場座標系を必要とする場合、統合されたGNSS RTKモジュールから測地参照が提供されます。
- 歩行中に相対精度1cmの位置合わせ済み点群が生成します
- 現地でカバレッジが検証されるため、再訪問は発見ではなく決定事項となります
- ターゲット不要、ステーションログ不要、オフィスでの位置合わせステップ不要
- 使用中および部分的に解体された空間を、部屋を整えることなくキャプチャ可能
シナリオ2
設計リファレンスとステークホルダーレビュー
実際に存在する建物に設計を組み込む
現場と設計が食い違う場合、問題が大きくなってから判明することが多く、その時点で手戻り費用は既に発生しています。写真や定例記録では「どこがどれだけ違うのか」を特定できません。
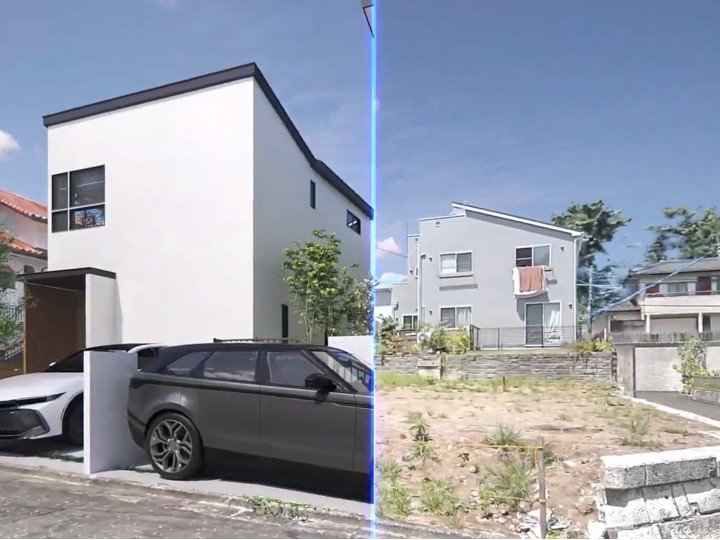
キャプチャデータはモデリングリファレンスとしてSketchUpに、設計ビジュアライゼーションとしてUnreal Engineに取り込まれ、3DGSシーンはブラウザで開かれ、モデリングではなく閲覧を必要とする誰でも利用できます。顧客は空間を歩き、実際の条件下で提案を確認できます。データセットはホストされるため、分散チームは同じ現場記録をレビューします。別のオフィスのレビュアーは誰かがスマホで撮影したスクリーンショットを基に作業するのではありません。
- コンセプト設計が記録図面ではなく実測形状から始まります
- 非技術系ステークホルダーはブラウザでレビュー可能、ソフトウェアのインストール不要
- 分散チームが1つの現場記録を基に作業
- 設計意図が既存条件下で提示されるため、承認が迅速化
シナリオ3
キャプチャデータからBIMへの変換と統合調整
Revit内でキャプチャからモデリング
キャプチャ・トゥ・BIMは、多くの場合、現実空間のデータ取得が停滞するポイントです。点群データが納品され、誰かが手作業で壁・床・開口部をトレースし、そのモデリング作業時間によって測量で得られたコスト削減効果が相殺されてしまいます。また、点群データはモデルから切り離されたままです。点群はReCapに、モデルはRevitにあり、両者を照合するにはアプリケーションを切り替え、つい先ほど見た内容を記憶に頼らざるを得ません。さらに、隠蔽された設備・配管が事態を複雑にします。点群データは配管の位置を示すだけで、それが何であるかは判別できません。
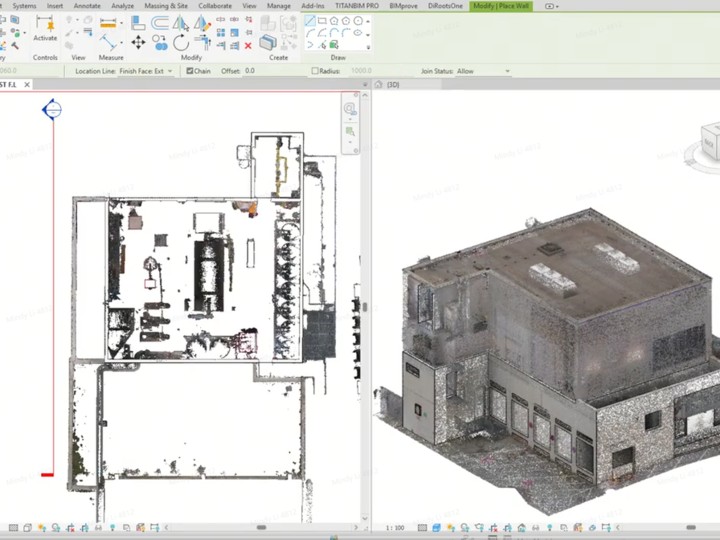
LixelStudio は RCP、E57、LAS をエクスポートし、Autodesk ReCap と Revit で直接開くことができるため、標準的なキャプチャtoBIMパスに変換ステップは不要です。Autodesk と共同開発した LCC for Revit は、通常最も時間がかかる部分を解決します。このプラグインは LCC 空間モデルを BIM モデルとともに Revit に取り込み、両者間でライブ同期を実現し、手動トレースではなく意味データからレベル、壁、ドア、窓を生成します。フォトリアルなシーンがモデルの隣に配置され検証を可能にするため、壁厚や窓のヘッド高さをチェックするモデラーは、想起ではなく現場を見ながら作業できます。調整においては、3DGS シーンが点群では伝えられない視覚的コンテクストを提供します。天井が閉まる前に取得したキャプチャからモデルが構築されている場合、既存 MEP に対するクラッシュ検出はより意味を持ちます。
- RCP、E57、LAS が ReCap と Revit でネイティブに開く
- レベル、壁、ドア、窓が Revit 内でキャプチャから生成
- LCC 空間モデルと BIM モデルが同一環境でライブ同期
- 既存 MEP と構造が隠蔽前に取得したキャプチャからモデリング
- 断面ボックスとスライスが実測形状に基づいて図面作成に活用
シナリオ4
施工進捗と検証
顧客が歩いて確認できる進捗記録
進捗レポートは写真と文章による説明に依存しています。月次レポートではフロアが80%完了したとされますが、その数字は誰かが歩きながら行った推定値です。設置作業と調整モデルとの検証も同様に行われるため、許容範囲外のハンガーや障害物の周りに配管されたダクトは後になってから発見されるか、試運転調整チームによって発見されます。手直しのコストは、それが見えないままの期間に比例して高くなります。
各マイルストーンでキャプチャします。1フロアのキャプチャがキャンペーンではなく歩行であるため、マイルストーンの頻度は予算ではなくスケジュールの決定事項となります。3DGSシーンをBIMモデルにオーバーレイし、設置作業を設計と直接照合します。連続キャプチャにより同一空間の日付付き記録が構築されるため、進捗は顧客が読むものではなく、歩いて確認できるものになります。問題点はシーン自体に注釈され、プロジェクトがすでに使用している調整ツールにルーティングされます。
- マイルストーンキャプチャが予算ではなくスケジュールが設定するペースで実施
- 調整モデルに対する設置対設計の検証
- 同一空間の日付付きシーケンス、顧客がトレーニングなしで理解可能
- 問題点を現地で注釈し、既存の調整ツールにルーティング
- 隠蔽前に隠蔽作業が記録
シナリオ5
引き渡しと竣工記録
建物とその記録を引き渡す
竣工図面セットはプロジェクトの終了時に、残された時間と予算が最も少ない人々によって、マークアップ図面、提出書類、記憶から組み立てられます。失われるのは、すでに仕上げの背後に隠れたすべてのものです:バルブ位置、接続箱、構造貫通部、現場で移動された後の設備の実際の経路。次の改修チームは、壁を開けて確認することでその損失を支払うことになります。
引き渡し前キャプチャは完成時の建物状態を保存し、仕上げ前キャプチャはまもなく隠れるものを保存します。点群は寸法の真実を伝え、3DGSシーンは外観と配管経路を伝えます。そのアーカイブは運用のベースレイヤー(資産位置、MEP配管経路、次回改修サイクルのための実測起点)となります。建物が存在する限り、それは有用であり続けます。
- 竣工記録は、紙文書から再構築するのではなく、キャプチャによって作成されます
- 隠蔽設備が仕上げで覆われる前に文書化
- 運用と保守が実測ベースレイヤーを基に実施
- 次回改修はすでに存在する測量データから開始
現場での成果
AECライフサイクル全体におけるリアリティキャプチャ
公開可能なプロジェクト事例は整理中です。それまでは、ご自身で直接確認できる材料をご用意しています。
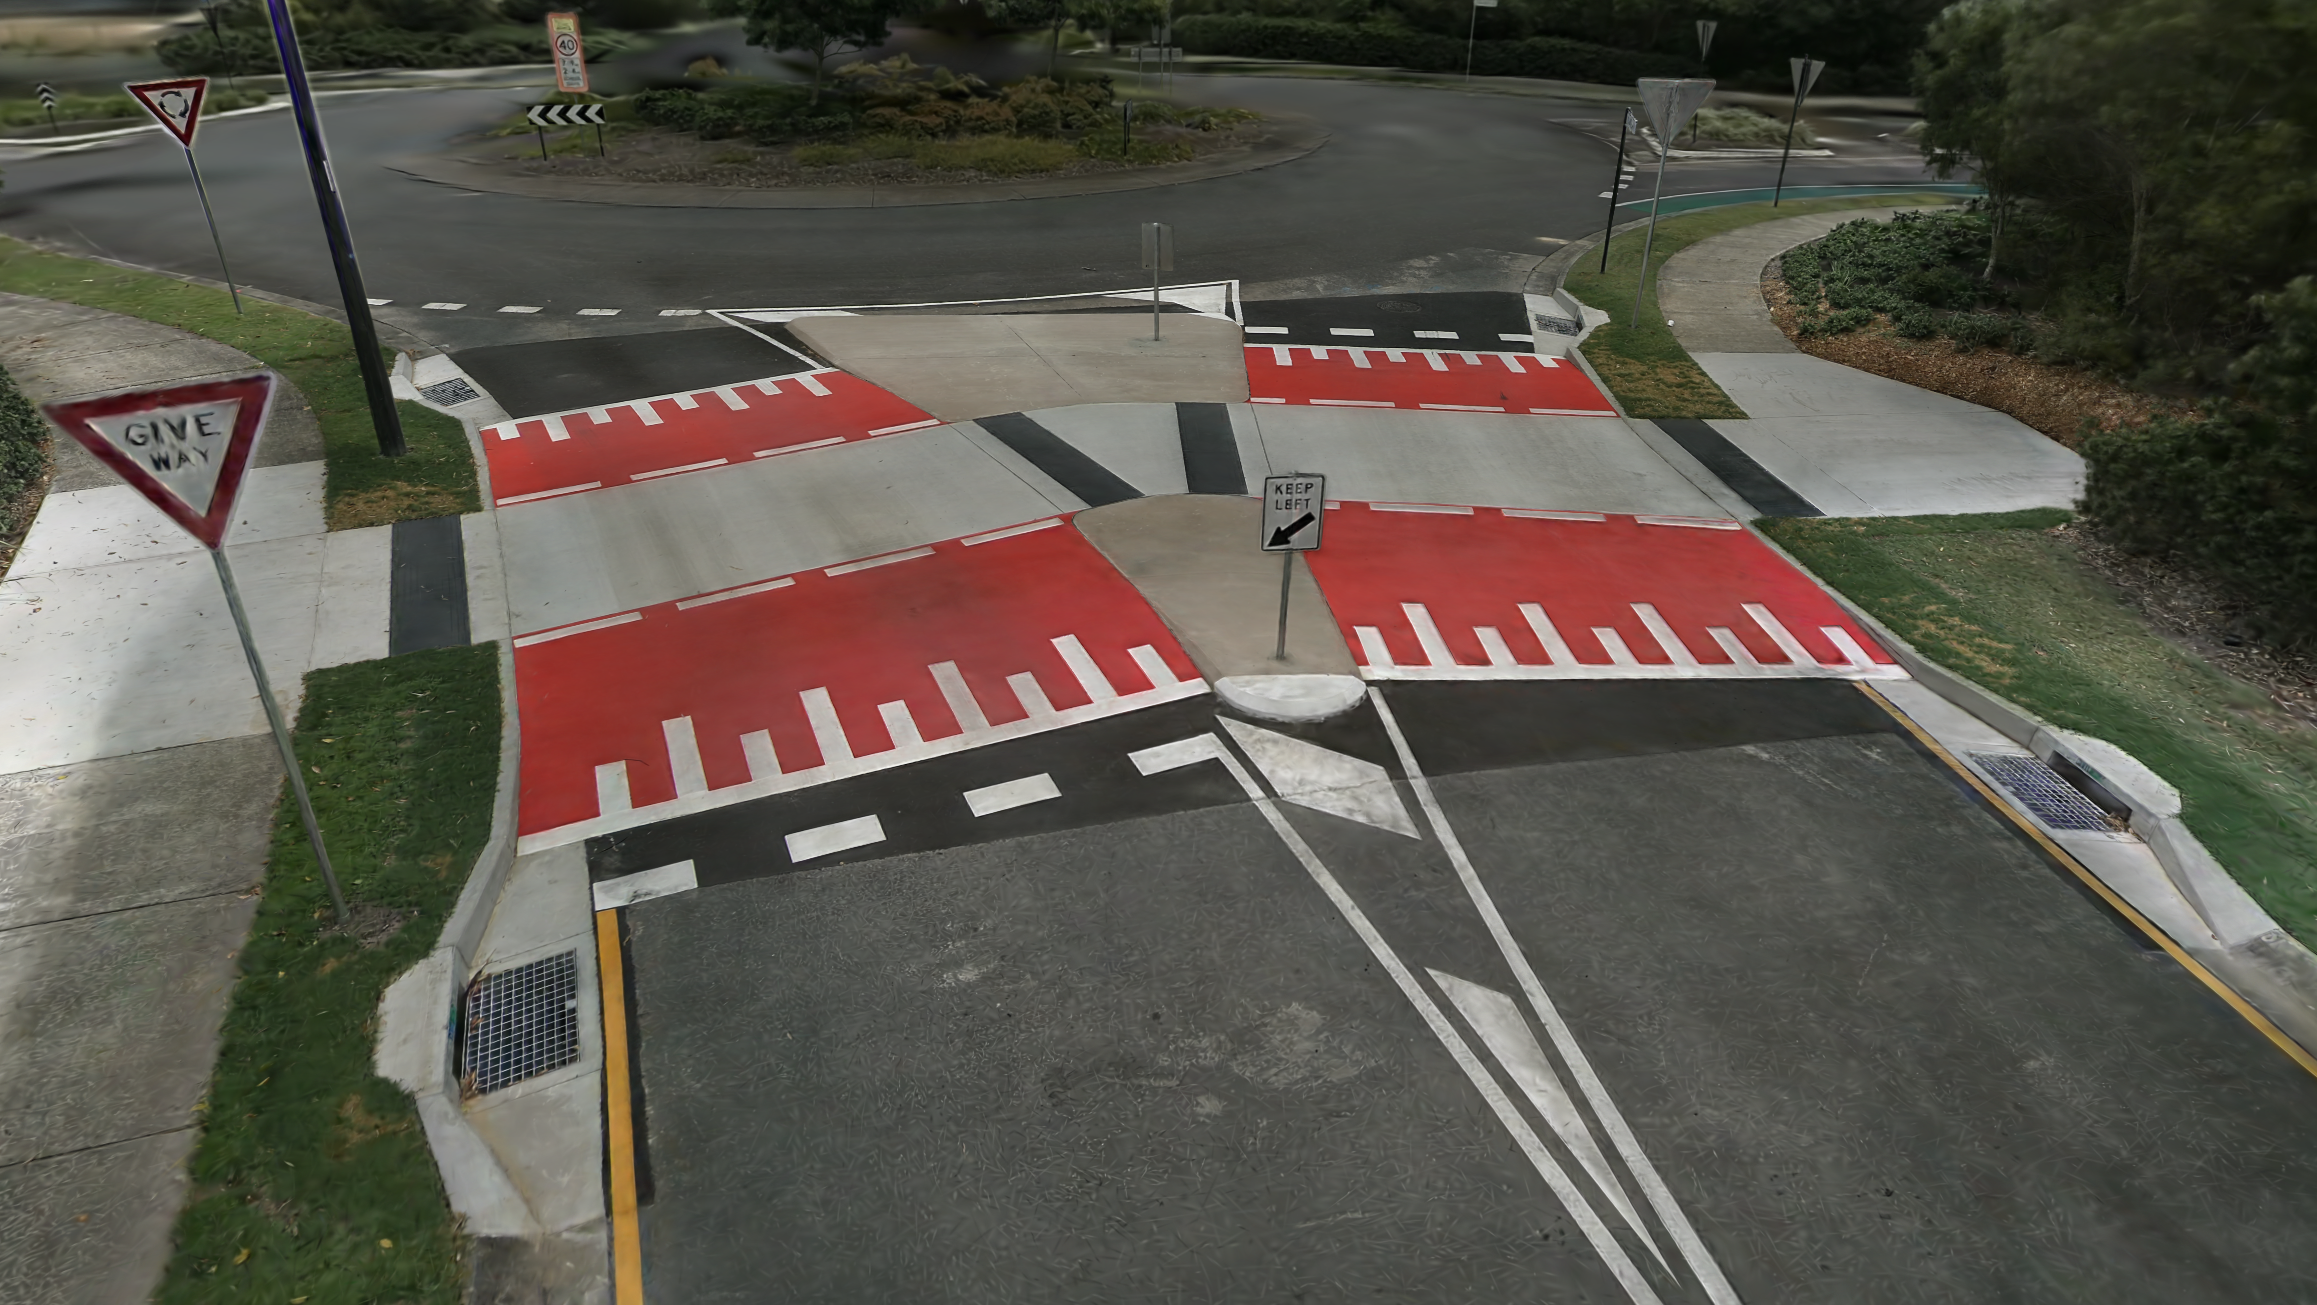
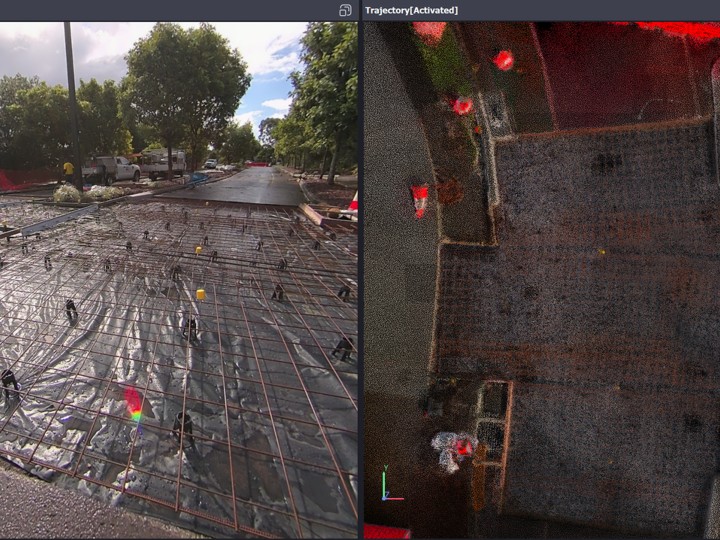
50% Accelerated Full-Project Lifecycle Infrastructure QA Using XGRIDS LiDAR + 3DGS Solution - AECT SOLUTIONS in Australia
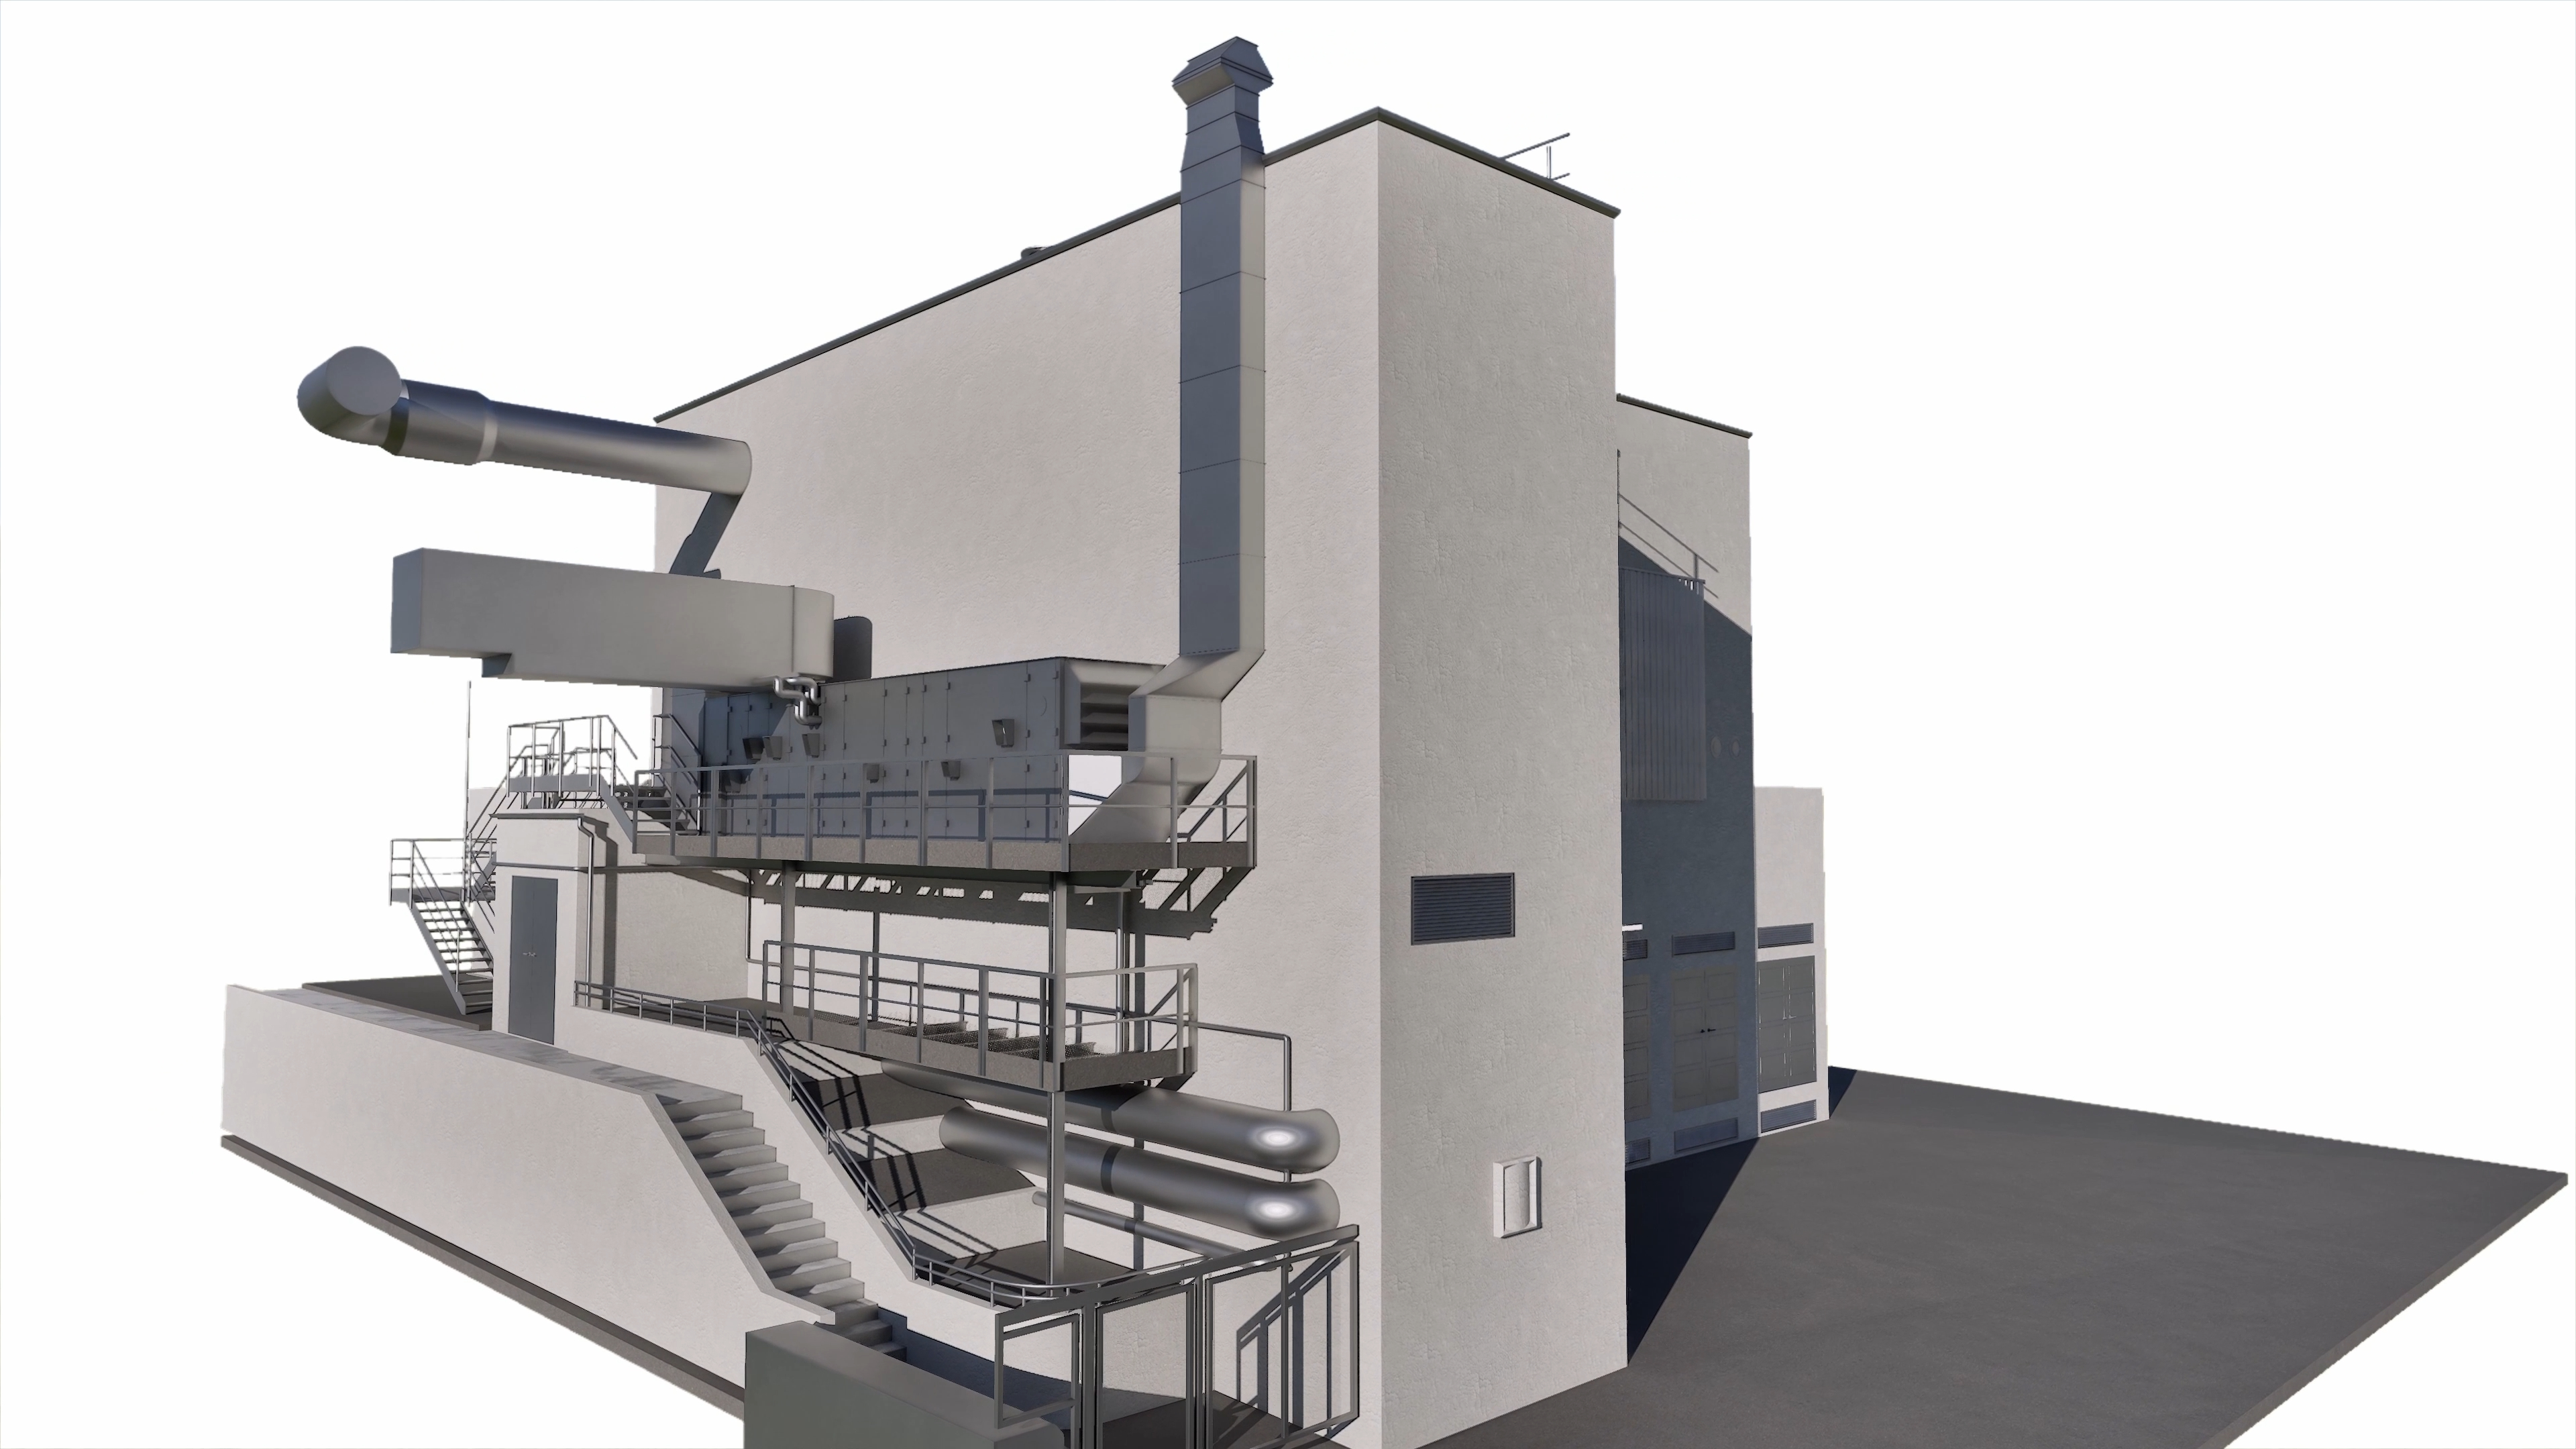
Efficient Scan-to-BIM with XGRIDS Solution: A Full-Workflow Case Study of an Electric Factory
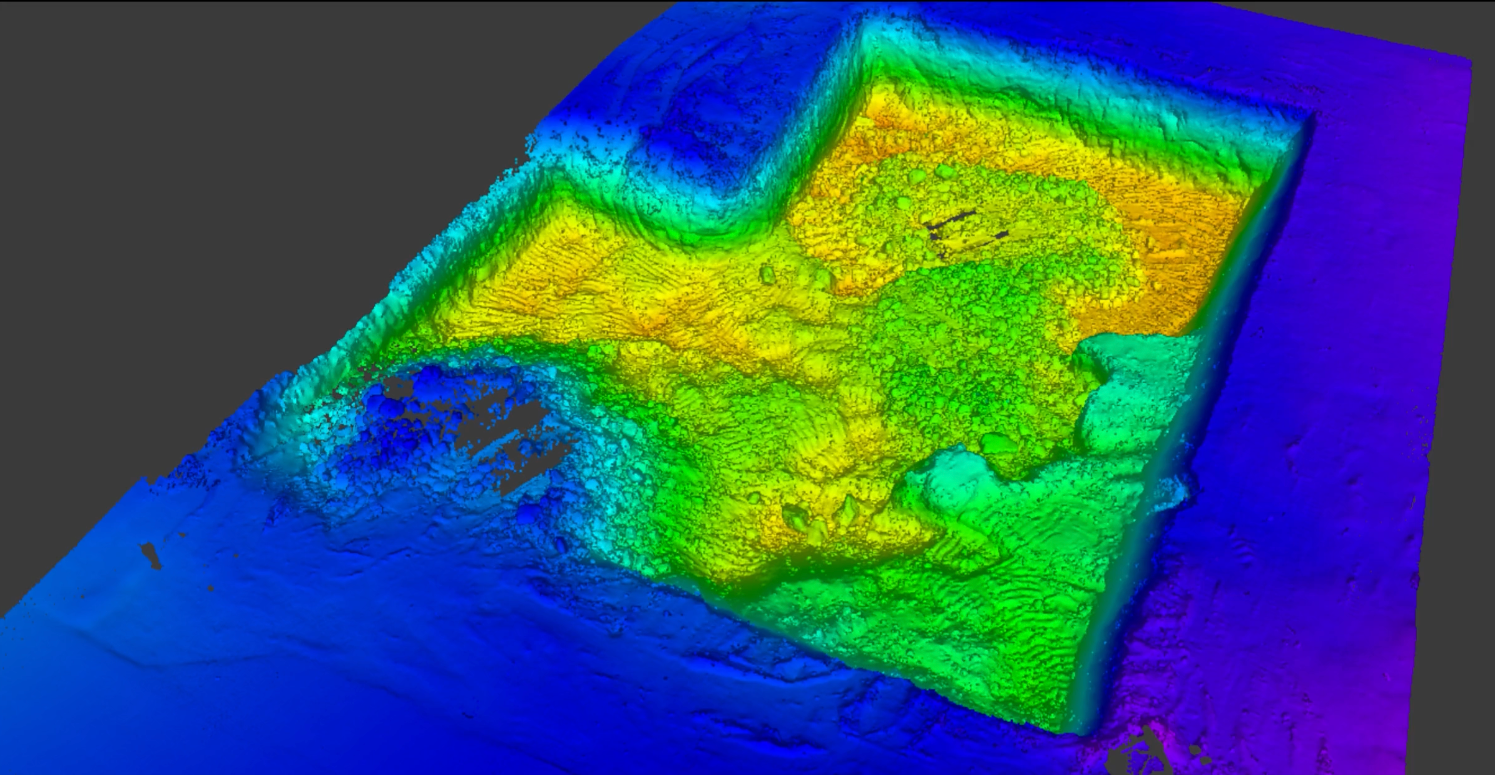
Earthwork Volume Calculation with XGRIDS L2 Pro — 2,000m² Construction Site Survey, Turkey
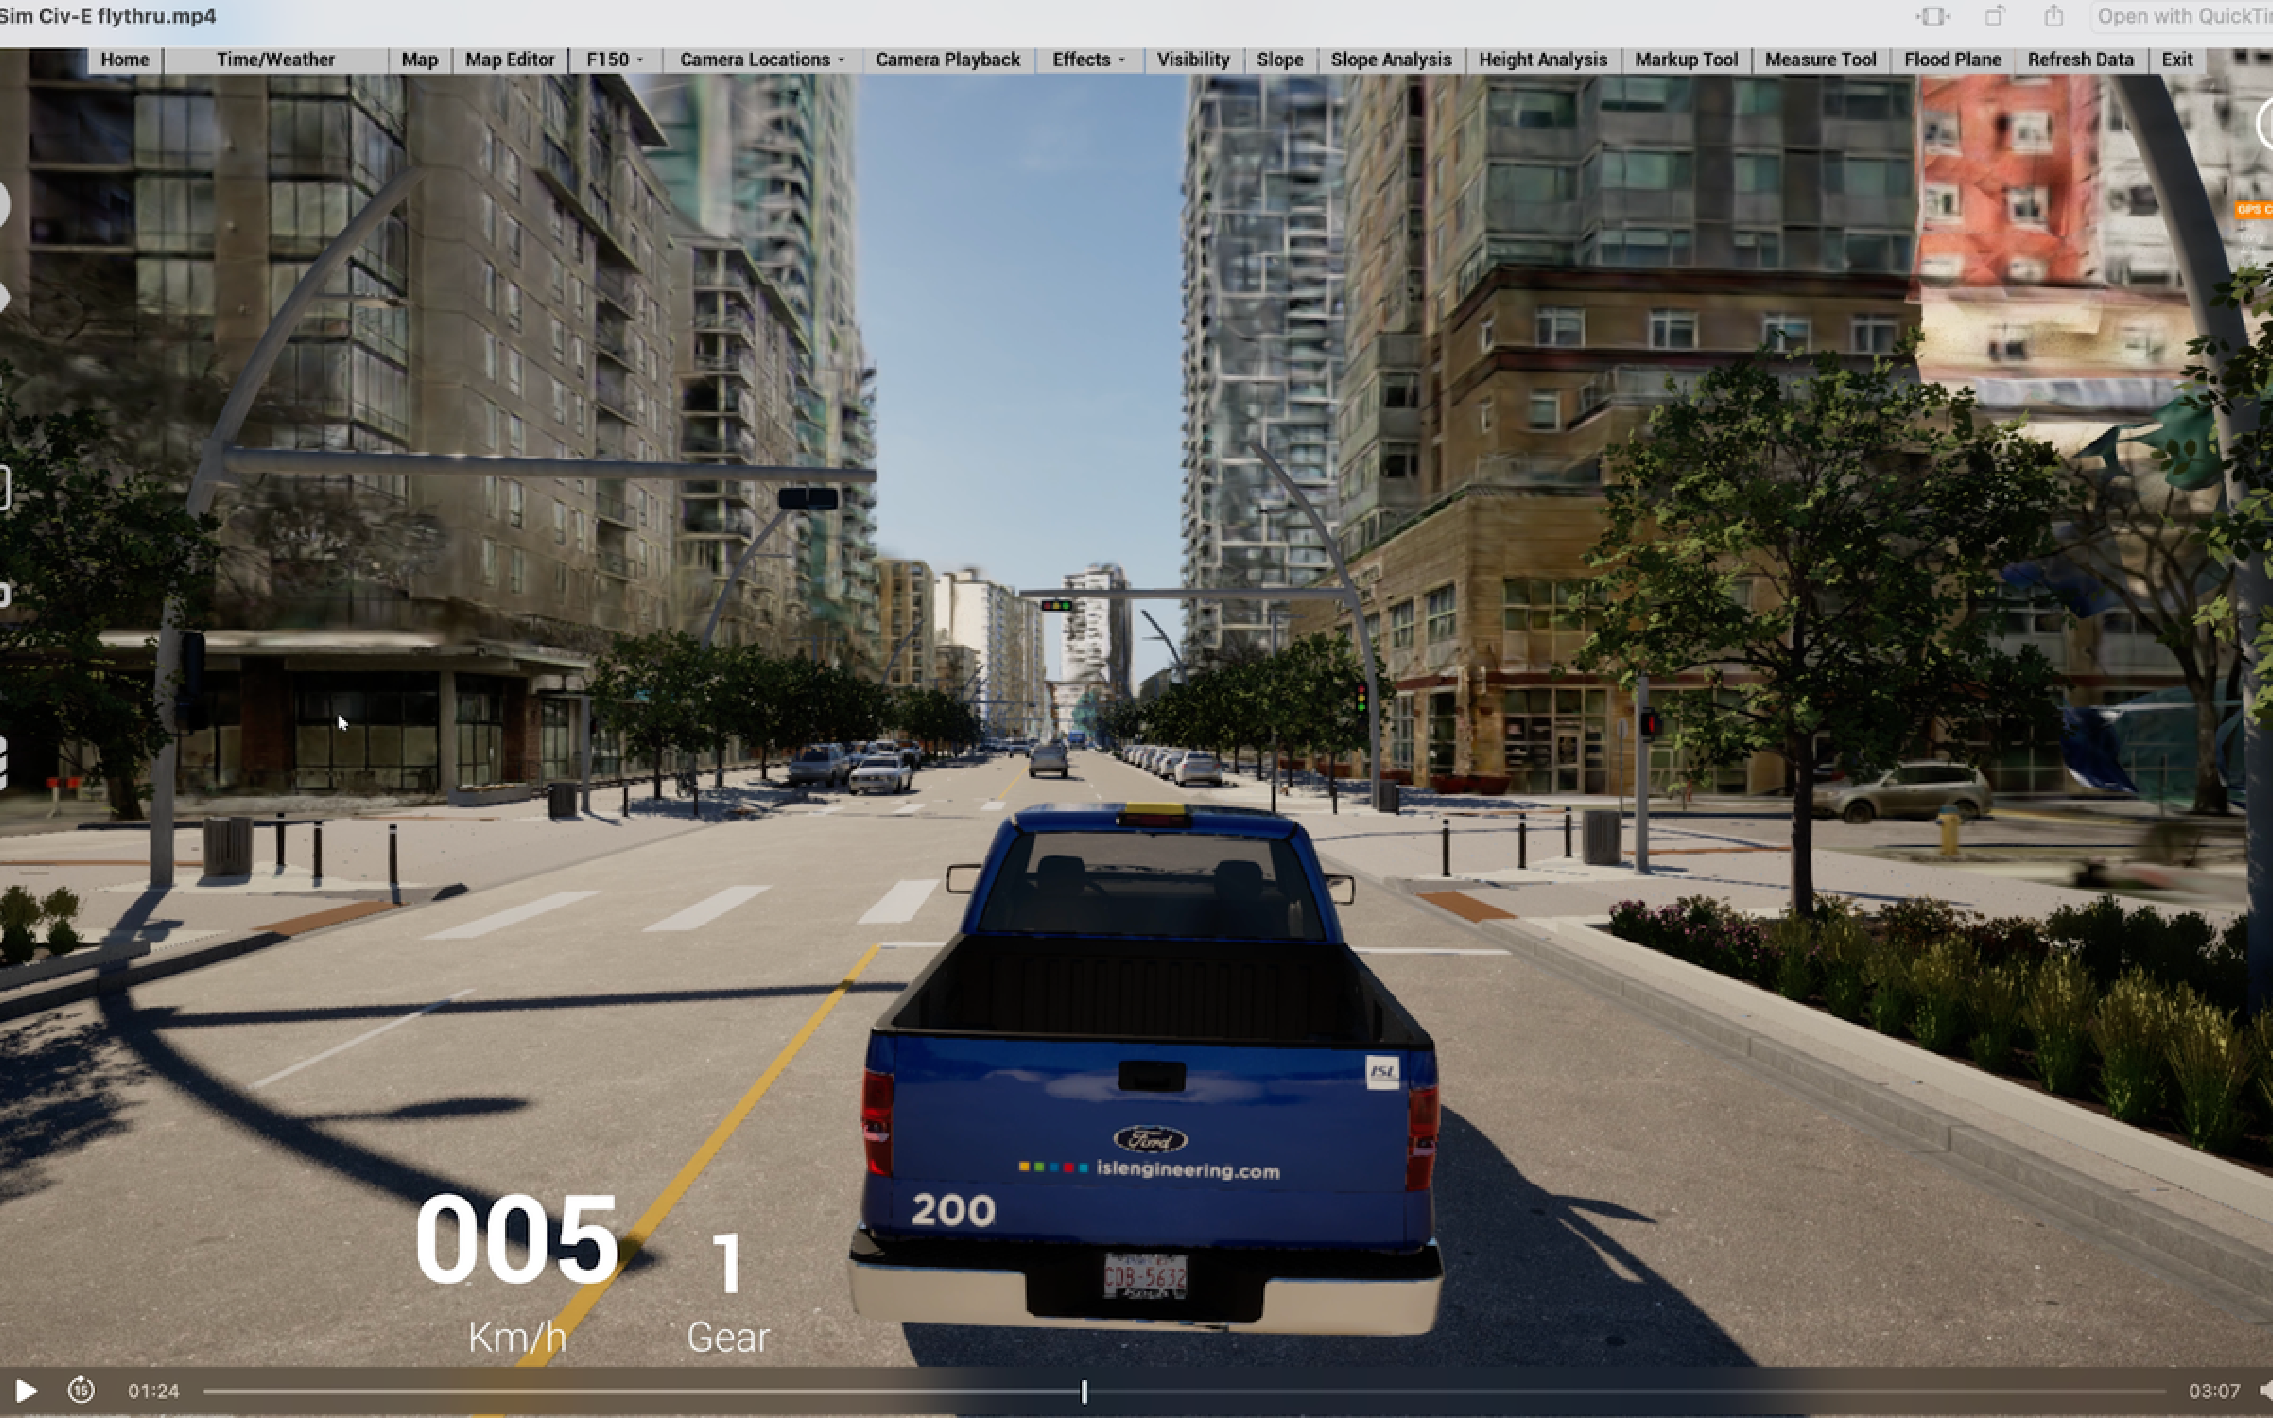
Urban Design: How ISL Used XGRIDS 3DGS to Transform Stakeholder Engagement
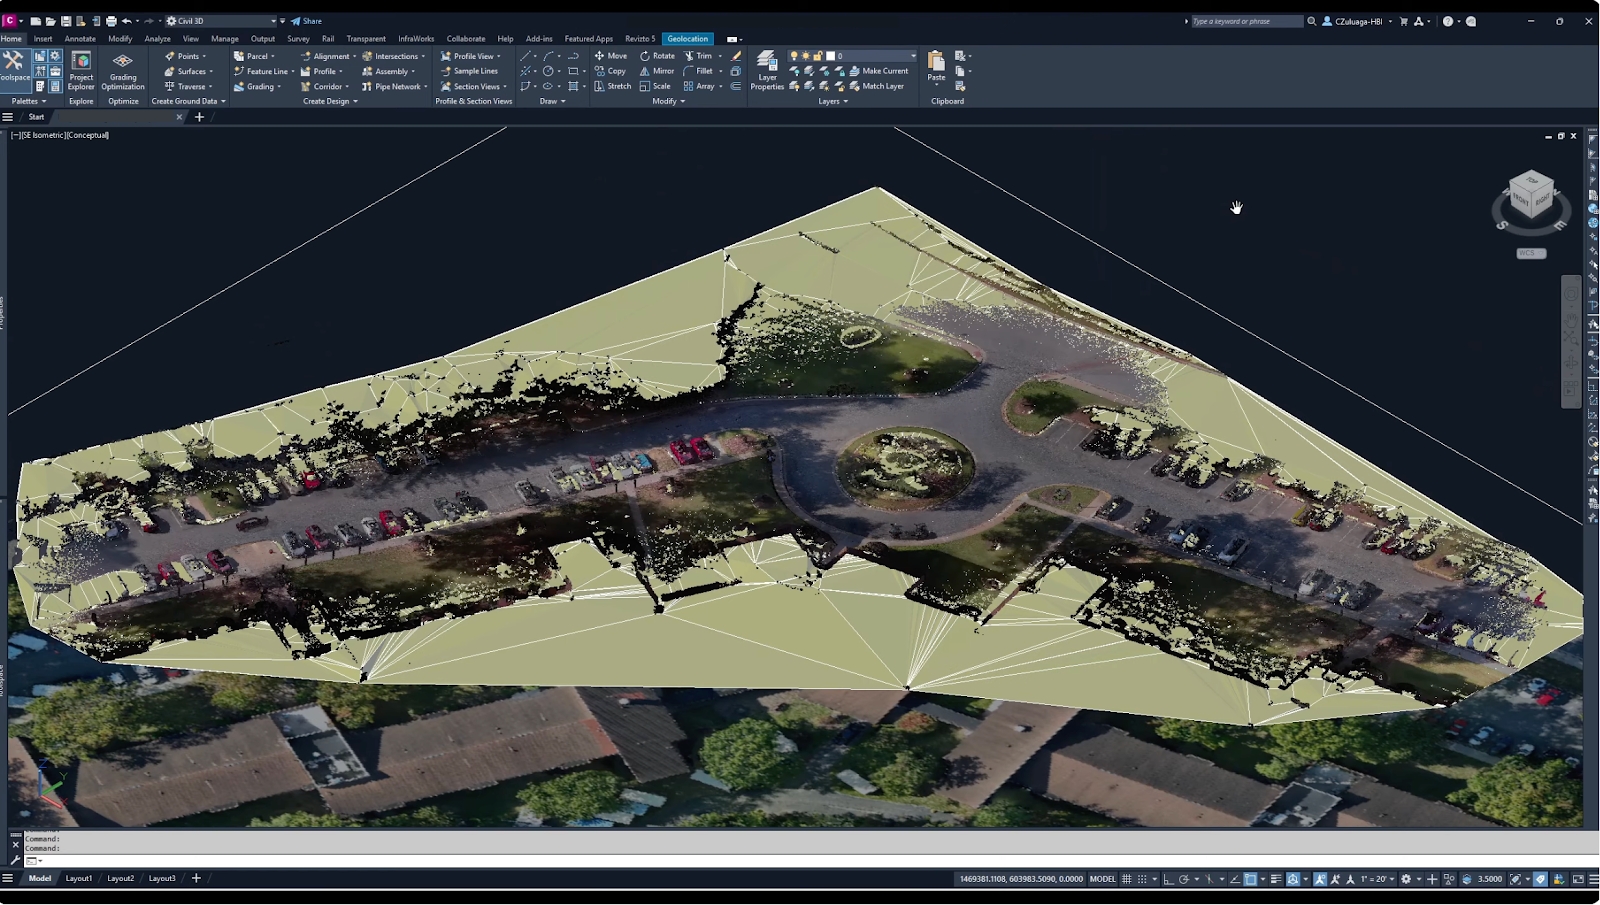
Lixel K1 + Emlid Reach RS2, 9-Minutes Site Survey with Sub-Inch Accuracy
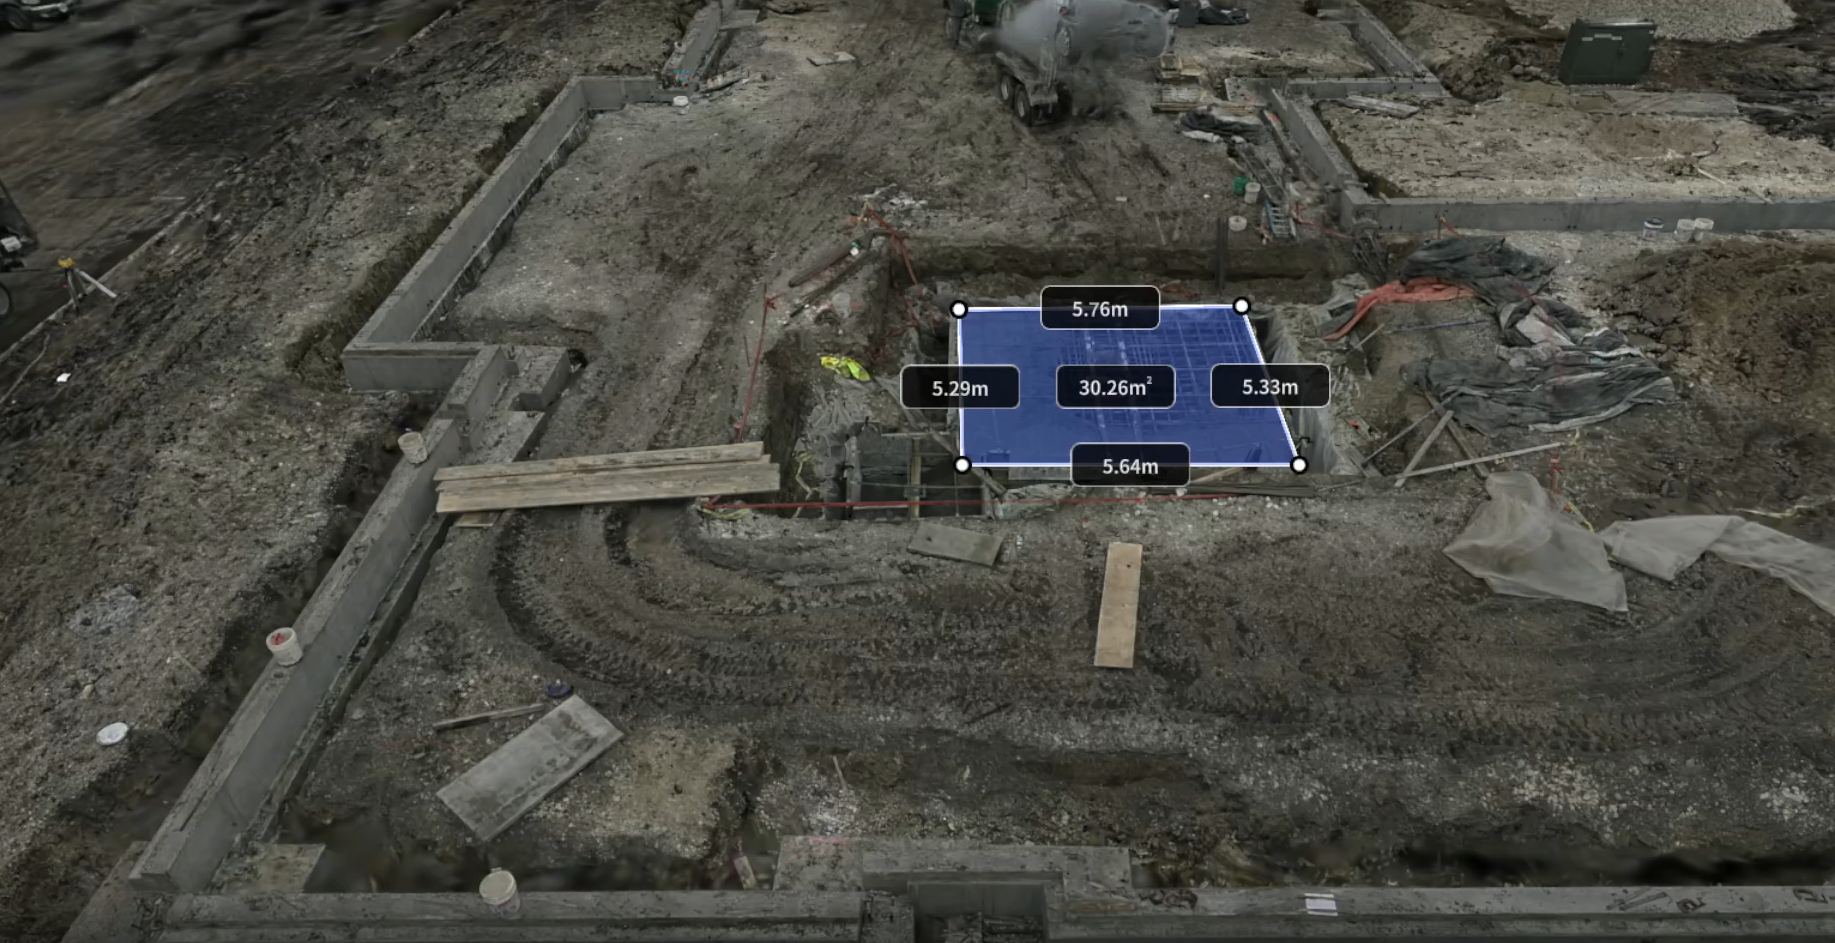
The Virtual Job Site: Skender's Workflow for Measurable, Photorealistic Construction Documentation
よくある質問
XGRIDS AECソリューションは、建築、エンジニアリング、建設向けのハンドヘルドリアリティキャプチャワークフローです。Lixel K2 または L2 Pro スキャナが SLAM を使用して歩行中に建物をキャプチャし、相対精度 1cm の位置合わせ済み点群と、同じウォークスルーからフォトリアルな 3D ガウシアンスプラッティングシーンを生成します。LixelStudio は点群を処理し、LAS、E57、RCP、OBJ にエクスポートして Autodesk ReCap、Revit、AutoCAD、CloudCompare で使用可能にし、LCC for Revit はキャプチャしたシーンを Revit に取り込み、キャプチャtoBIMモデリングを実現します。1回のキャプチャで、既存状況調査、設計リファレンス、BIM調整、施工検証、引き渡しに対応します。
XGRIDSハンドヘルドスキャナは、RMSEとして示される相対精度1cmおよび絶対精度3cmを提供し、統合GNSS RTKモジュールによる絶対測地参照を備えています。相対精度はモデリングを決定する要素です:キャプチャ内の任意の2点間の寸法一致性を記述し、これは壁厚、階高、クリアランスチェックが依存するものです。絶対精度はキャプチャが現場座標系に正しく配置されるかどうかを左右し、測地参照された成果物や測量コントロールとの統合に重要です。
LixelStudioはRCP、E57、LASをエクスポートし、これらはすべてAutodesk ReCapおよびRevitで変換ステップなしで直接開くことができます。RCPはAutodeskネイティブプロジェクトフォーマットであり、最短経路です:LixelStudioからエクスポートし、ReCapで開き、Revitにリンクします。キャプチャtoBIMモデリングについては、LCC for RevitがLCC空間モデルをBIMモデルとともにRevitに取り込み、キャプチャの意味データからレベル、壁、ドア、窓を生成します。
それらは動作が異なるため、価格設定も異なります。地上型レーザースキャナは固定ステーションからキャプチャし、各ステーションは設置、水平調整、ターゲット設定、後日の位置合わせが必要なため、カバレッジはスケジュールが許容するセットアップ数に依存します。ハンドヘルドSLAMはオペレーターが歩行中に連続的に位置を解決し、点群をリアルタイムで登録するため、カバレッジはステーション数ではなく歩行ルートに依存します。実際には、これによりキャプチャ効率は据置型キャプチャよりも5〜10倍高くなります。遮蔽された空間や複数の部屋がある空間では、その差が最も顕著です。なぜなら、すべての出入口や柱が三脚にとっては追加のセットアップとなるのに対し、ウォークスルーではセットアップがまったく不要だからです。地上型スキャナは、プロジェクトの許容誤差が個別測定でミリメートルレベルの精度を要求する場合に依然として優位性を持ちます。
はい。LixelStudioはLAS、LAZ、E57、RCP、PLY、OBJをエクスポートし、Autodesk ReCap、Revit、AutoCAD、Navisworks、CloudCompare、SketchUpをカバーします。LCCからの3DGSシーンはブラウザビューアとUnreal Engineで開くことができます。これらは標準交換フォーマットであるため、データセットはビューアシートや処理・保存場所に縛られません。
Lixel K2 は中小規模の屋内空間に適しています:より軽量で、導入が迅速で、習得が容易であり、キャプチャする人物が測量士ではなくデザイナーや現場エンジニアである場合に重要です。Lixel L2 Pro は大面積フロア、ファサード、外部空間、多層建物に適しており、手持ち、車載、ドローン搭載が可能です。どちらもリアルタイムで位置合わせを行い、同じフォーマットにエクスポートします。
いいえ。ステーション設定、ターゲット配置、位置合わせ工程の計画が不要なため、操作は適切なルートを歩き、ライブカバレッジマップを確認することです。チームは通常、1日以内に生産性を上げられるメンバーがいます。現場座標系への絶対測地参照が必要なプロジェクトには、従来どおりの方法で測量コントロールを確立する必要があります。
最新の AEC ワークフローのために構築
ツールの入れ替えは不要です。点群と 3DGS を主要な BIM/CAD/可視化の工程にそのまま渡せます。
LCC for Revit
3DGS 現場を Revit に取り込み、設計と現況を同一画面で比較し、その場で注記できます。
SketchUp
点群と 3DGS を SketchUp に取り込み、設計参考やボリューム検討のベースとして使えます。
AutoCAD · ReCap
LixelStudio が RCP/E57/LAS をそのまま出力し、ReCap や CAD で直接開けます。
Unreal Engine
Unreal で建築可視化と報告品質のリアルタイムデモを行えます。
パートナーソリューション