現実世界に基づくシミュレーションへ
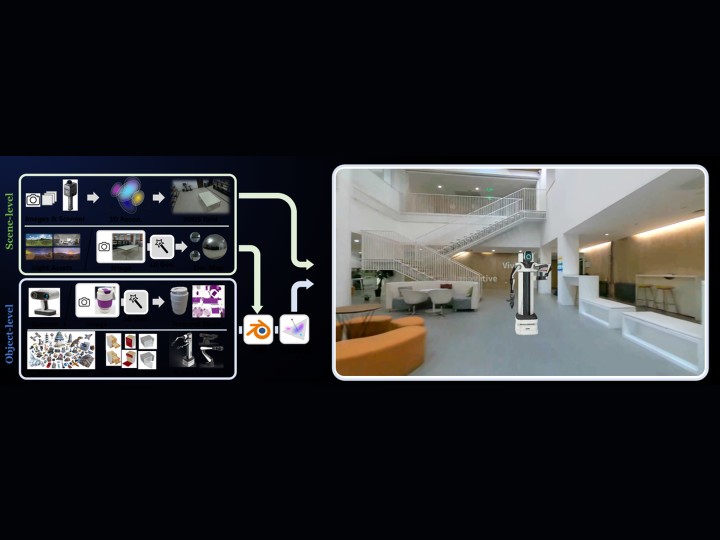
マルチセンサーによる空間スキャンで実環境をキャプチャし、高精度でフォトリアルなシミュレーション向けデジタルツインに変換します。LiDAR、高精度IMU、RGBカメラ、空間再構築アルゴリズムを組み合わせることで、XGRIDSは物理世界の形状、外観、空間関係を反映した信頼できる3Dデータを作成します。キャプチャした環境をNVIDIA OmniverseおよびIsaac Simに持ち込み、ロボットシミュレーション、エンボディッドAIトレーニング、合成データ生成、デジタルツインアプリケーションに活用します。
物理AIに合成世界だけでは不十分な理由
現実を反映した世界でトレーニング
シミュレーションを活用することで、ロボットやエンボディッドAIシステムは学習の高速化、多様なシナリオテスト、そして実環境導入に伴うコストとリスクの低減を実現できます。しかし、そのシミュレーションの有効性は、再現される世界の質に大きく依存します。簡略化されたモデルや手動で構築された環境は、現実の複雑さを見逃すことがよくあります:不規則な形状、散乱、狭い通路、反射面、空間的制約、知覚や動作に影響を与える無数の詳細。
実世界ベースのシミュレーション
簡略化された近似ではなく、実際の場所からシミュレーション環境を構築
信頼できる空間精度
LiDARと高精度慣性センシングが実世界の寸法、形状、空間関係を保持
フォトリアルな視覚的コンテクスト
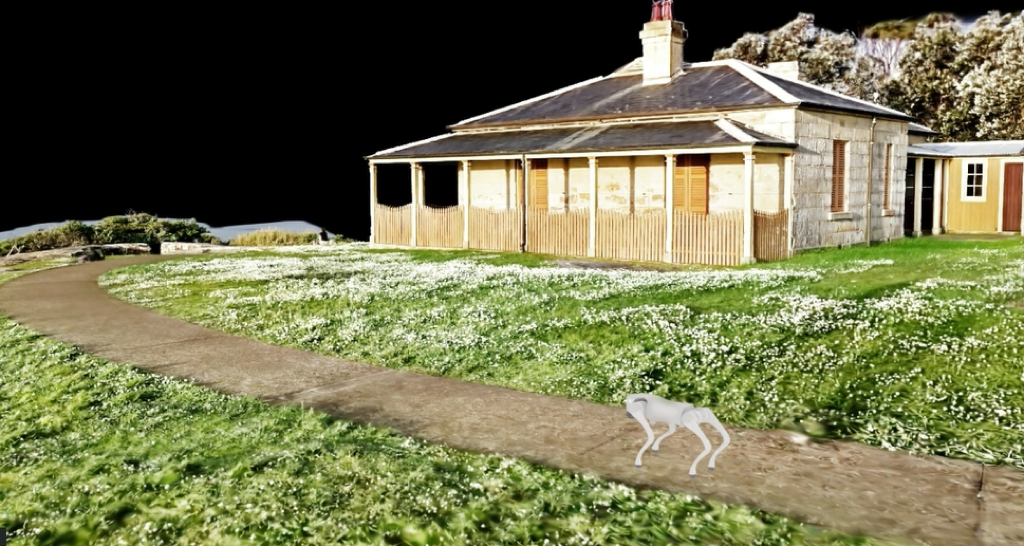
3Dガウシアンスプラッティングが豊かな外観、照明、素材、環境詳細を保持し、知覚指向のシミュレーションに対応。
より迅速な環境作成
モバイルウォークスルーで複雑な環境をキャプチャし、手動での再構築を不要
大規模デジタルツイン
工場、キャンパス、倉庫、オフィス、街路など、シミュレーション向けの大規模環境を再構築
物理AIワークフローに対応
実世界の空間データをNVIDIA OmniverseおよびIsaac Simに取り込み、ロボットシミュレーション、エンボディッドAIトレーニング、デジタルツインアプリケーションに活用。
物理環境からシミュレーションへ
従来、現実的なシミュレーション環境の作成には、スキャン、モデリング、テクスチャリング、最適化、手動シーンアセンブリが必要でした。
ステップ 1
現実環境のキャプチャ
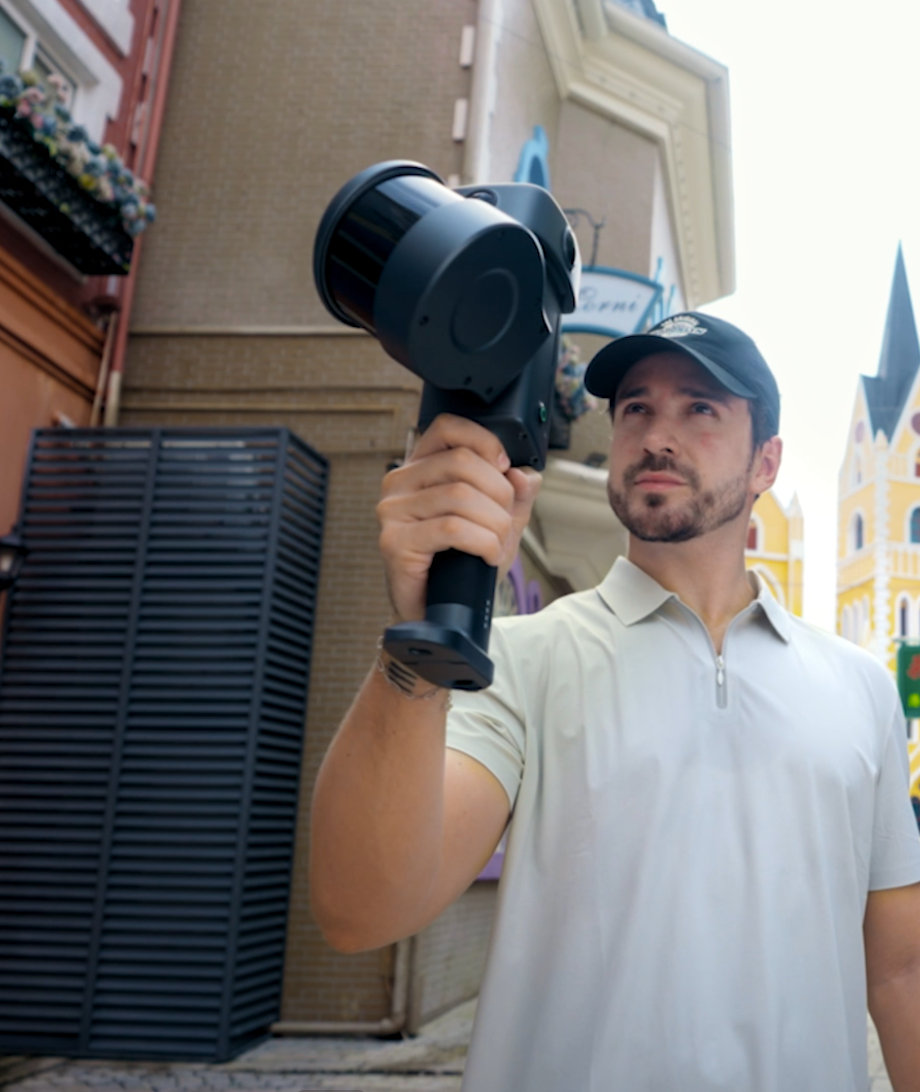
LixelスキャナまたはPortalCam空間カメラを使って環境内を歩きます。工場、倉庫、オフィス、キャンパス、公共空間、地下環境、その他の複雑な場所をキャプチャします。LiDAR、RGBカメラ、高精度慣性センサーが形状と外観を同時に記録します。
ステップ 2
デジタルツインの再構築
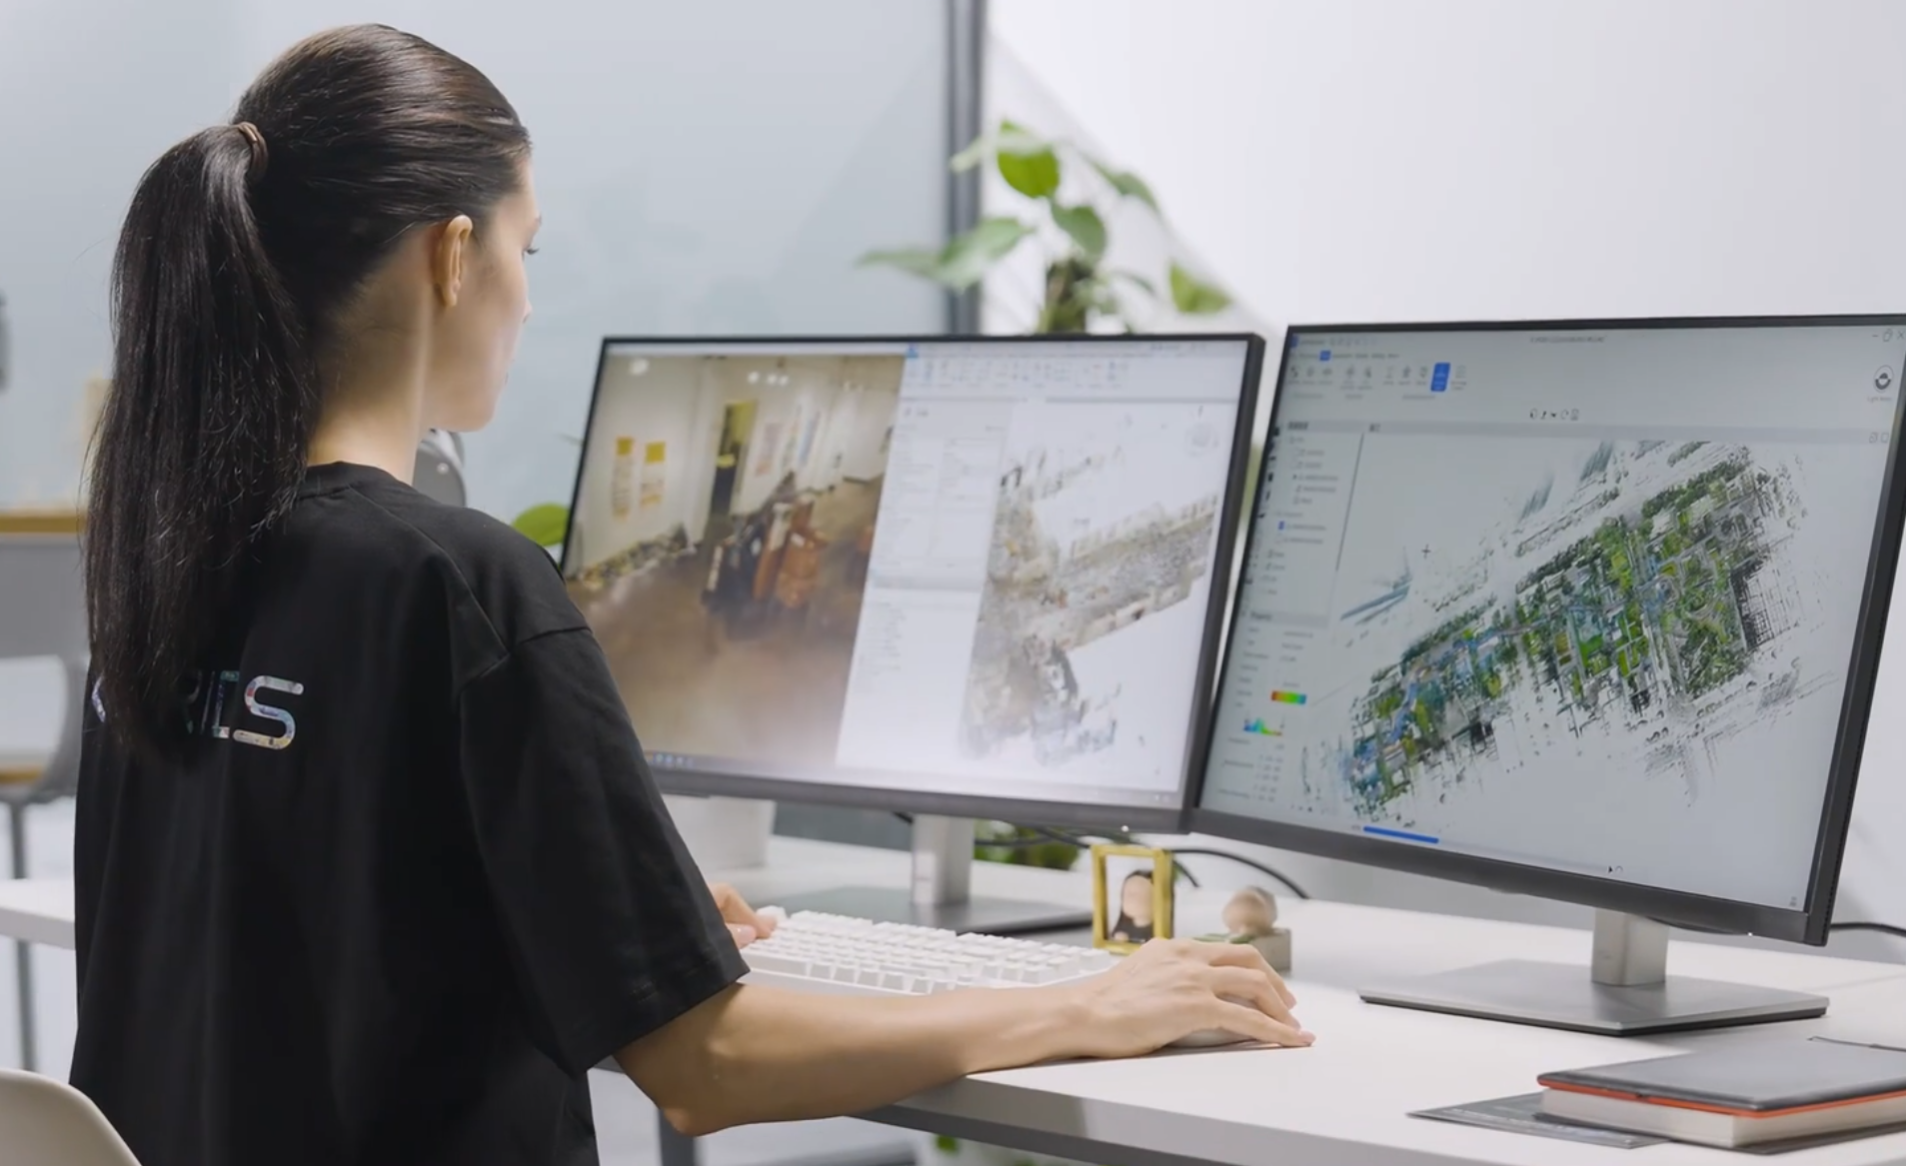
LCCがキャプチャした環境を、正確な空間データとともにフォトリアルな3DGSシーンに再構築します。ワークフローに応じて、チームは以下を生成できます:3Dガウシアンスプラッティングシーン、点群、メッシュ形状、計測データ、空間座標、その他のシミュレーションアセット。
ステップ 3
シミュレーションの準備
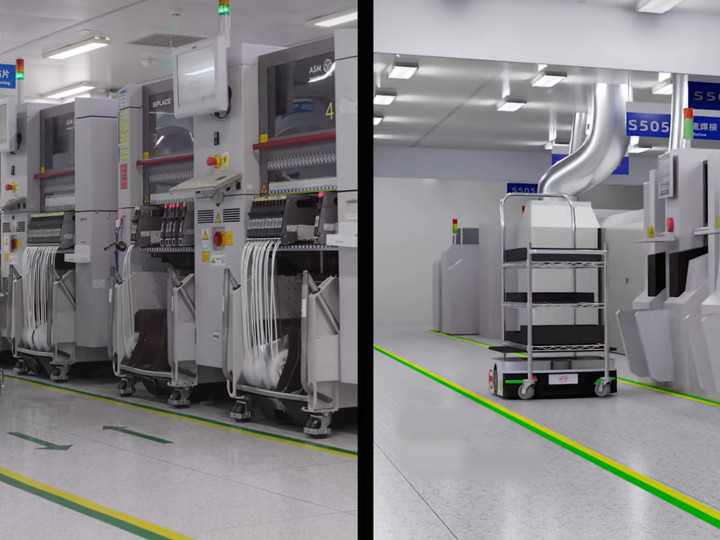
キャプチャした環境をダウンストリームのシミュレーション向けに処理および整理します。フォトリアルな視覚データと、衝突、ナビゲーション、知覚、相互作用に必要な形状を組み合わせます。
ステップ 4
環境をNVIDIA OmniverseおよびIsaac Simワークフローに統合
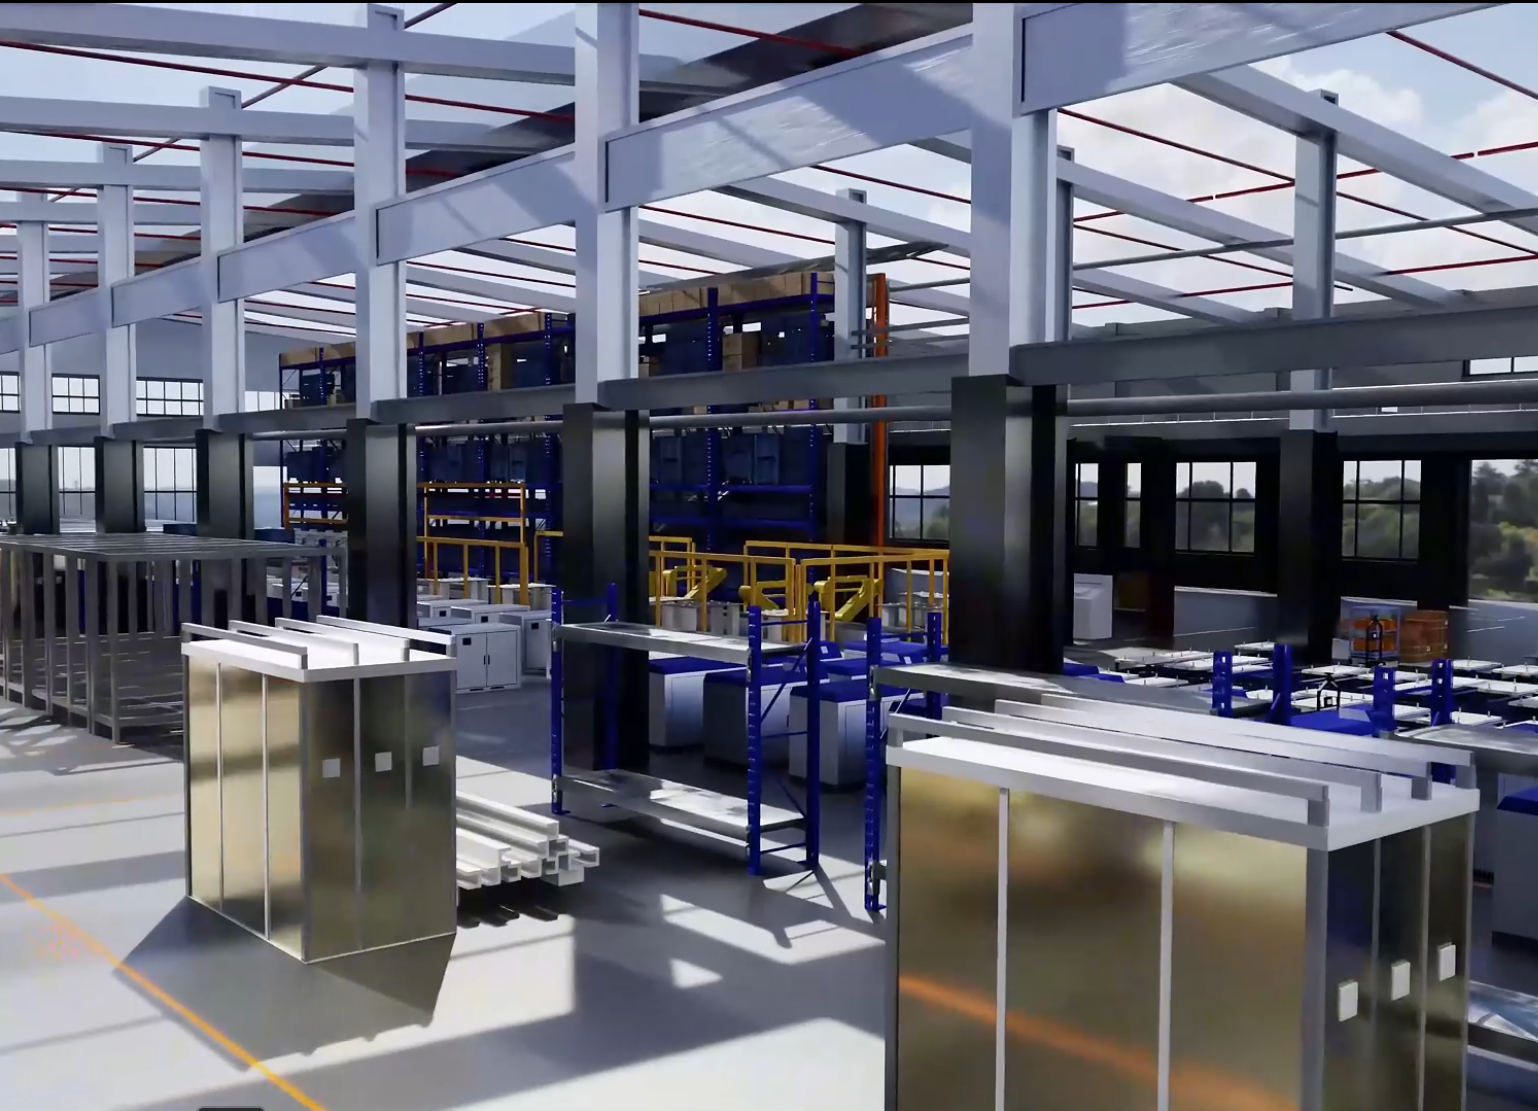
NVIDIA Omniverse および Isaac Sim ワークフロー内で XGRIDS 空間データを使用します。実環境が以下のためのシミュレーション空間になります:ロボットナビゲーション、知覚テスト、エンボディッド AI トレーニング、合成データ生成、デジタルツインアプリケーション。
ステップ 5
シミュレーション、トレーニング、反復
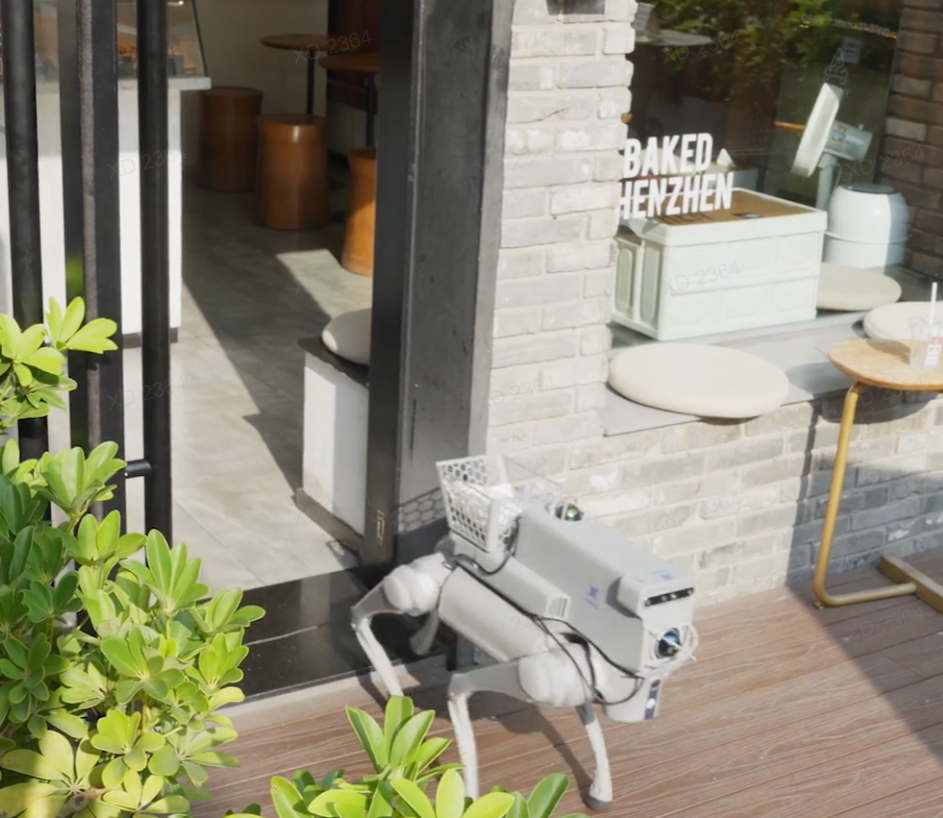
実際の運用条件に基づいた環境でロボットや AI システムをテストします。シミュレーション結果は物理展開に反映でき、更新されたスキャンによりデジタル表現を継続的に改善できます。
Lixel スキャナ
ミリメートル級精度のハンドヘルド型移動スキャナ。主力機種は広範囲の計測でナビゲーションと衝突判定に必要な幾何を提供し、軽量機種は倉庫通路や機器の隙間などロボットが実際に通る狭所に適します。
再構築Lixel CyberColor
3DGS シーンを生成し衝突形状と遮蔽関係を自動出力。視覚と物理を一度に揃えます。
アクセスLCC UE SDK
Unreal で億単位規模のシーンをリアルタイム描画し、SDK とプラグインで空間データを実時間エンジンとシミュレーション基盤に取り込みます。
シミュレーションNVIDIA Omniverse / Isaac Sim
USD ワークフローで Omniverse と Isaac Sim に入り、ロボットシミュレーションと Physical AI に活用します。
その結果は、単に視覚的に説得力のある3Dシーンではなく、実世界の計測に基づいた空間表現です。
チームの活用シーン
各シナリオを同じ構成で分解します。現在の課題、解決方法、得られるもの。
シナリオ1
Real2Sim シーン構築・シミュレーション技術者/アルゴリズムチーム
ロボットが実際に入る空間でトレーニング
簡略化された仮想環境のみでトレーニングされたロボットは、物理世界に入るとしばしばギャップに直面します。現実の環境には、散乱、不均一な形状、狭いクリアランス、複雑な素材、予期しない空間関係が含まれています。
ターゲット環境を直接キャプチャします。工場、倉庫、ラボ、オフィスを手動で再作成する代わりに、チームは実世界ベースのデジタルツインから始めます。その環境はその後、ロボットナビゲーション、知覚、相互作用テストのためにシミュレーションに取り込むことができます。
- より現実的なトレーニング環境を実現
- 手動3Dシーン作成の削減
- シミュレーションと展開の間のより良い整合性
- 物理テスト前のより迅速なイテレーション
シナリオ2
ロボット学習データ生成・認識アルゴリズム/データチーム
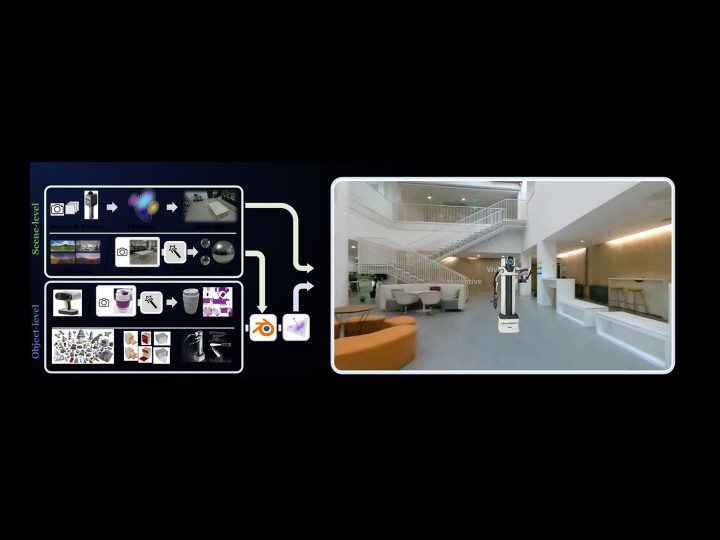
AIシステムに現実の空間コンテクストを提供
実データ収集は現場・時間・人員に制約され、稀なケースほど集めにくくなります。手作業シーン由来の合成データは視覚分布が現実と明確に異なり、学習したモデルが転移しません。
XGRIDSは形状、外観、空間関係を同時にキャプチャします。生成された環境は、3D空間で知覚、ナビゲーション、推論、行動を行う必要があるエンボディッドAIシステムに豊富な空間コンテクストを提供します。
- 現実に基づいた空間データ
- より豊かな知覚トレーニング
- より良い空間推論
- より代表的なシミュレーション環境
シナリオ3
デジタルファクトリー・産業自動化/計画チーム
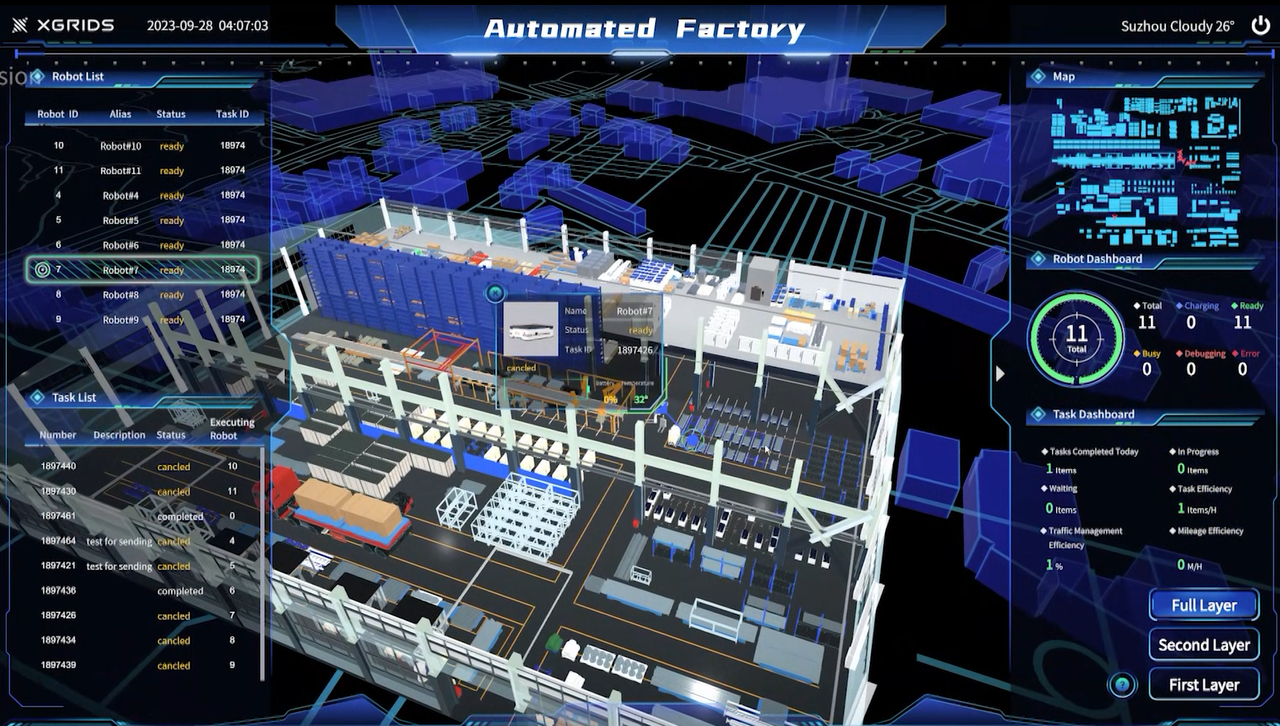
実際の工場をシミュレーション環境に変えます
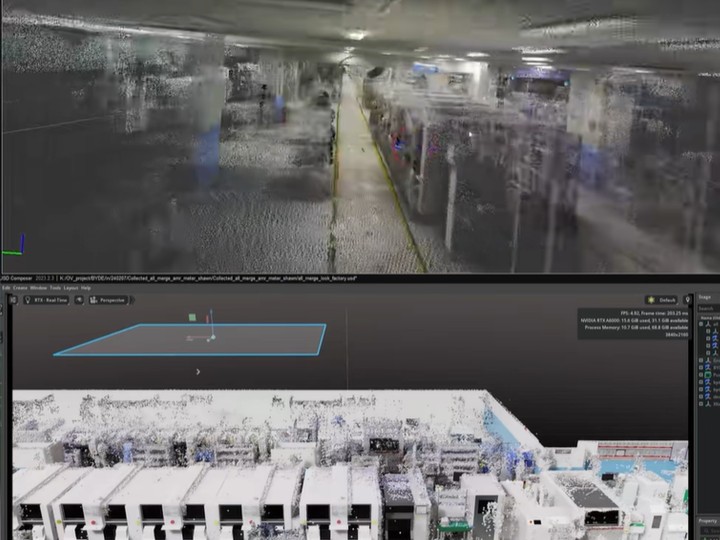
工場は非常に動的で空間的に複雑です。シミュレーション環境を手動で構築するには多大なモデリング作業が必要であり、実際の運用環境ではなく理想化されたバージョンが生成されることがよくあります。
モバイル空間スキャンで実際の工場をキャプチャします。生産スペース、機械レイアウト、動線、構造、視覚的コンテクストを再利用可能なデジタルツインとして保存します。その環境をビジュアライゼーション、ロボットシミュレーション、産業用デジタルツインワークフローに活用します。
- より迅速なデジタルファクトリー作成
- 実際の工場レイアウトの保存
- より良い計画とシミュレーション
- 複数チーム間で再利用可能な空間データ
シナリオ4
ナビゲーション・認識テスト・CV/ナビチーム
現実世界の複雑さに対して知覚をテスト
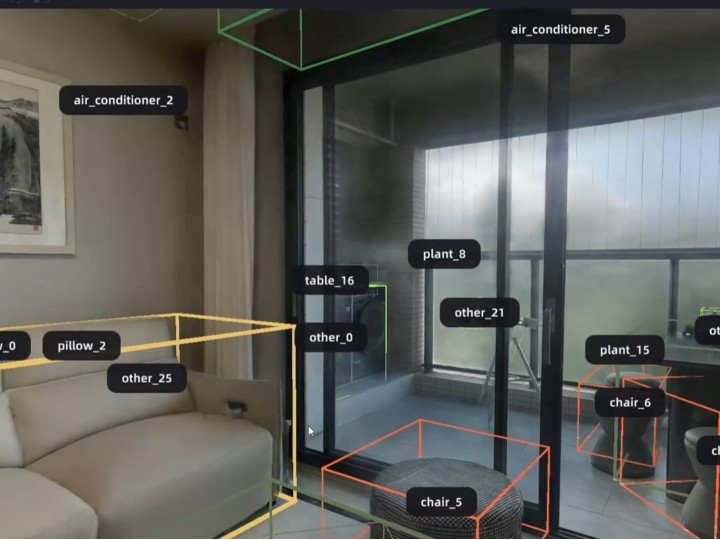
コンピュータビジョンやナビゲーションシステムは、クリーンな合成環境では良好に機能するものの、現実世界の視覚的複雑さに直面すると困難をきたすことがあります。反射、繰り返し構造、変化照明、散乱、オクルージョンはすべて知覚に影響を与えます。
3DGSはキャプチャした環境の視覚的豊かさを保持し、LiDARは空間的に正確な形状を提供します。これにより、シミュレーションシステムにフォトリアルな視覚的コンテクストと信頼できる空間構造の両方が与えられます。
- より現実的な知覚テスト
- 複雑な表面のより良い表現
- ナビゲーションのための正確な形状
- 合成環境と物理環境間のギャップの縮小
シナリオ5
合成データ・空間 AI・研究チーム/プラットフォーム
ワールドモデルには現実世界の土台が必要
世界モデルが学ぶべき空間の構成・物体の配置・光の変化は、現実世界からしか得られません。既存の三次元データは規模はあるが精度不足か、精度はあるが対象シーンが限られます。
同一の機器と手順で異なる実空間を継続計測し、センチ級の幾何と写実的な外観を併せ持つデータを生成します。計測コストが低くスケール可能で、対象シーン種は公開データセットではなく自らの必要性で決まります。
- 幾何と外観の両立で二者択一が不要
- 計測コストが低くスケールできる
- シーン範囲を自らの必要性で決められる
- 同一基準で長期に蓄積し比較可能
本物の機械のための本物の環境
この分野の取り組みは研究・検証段階が多く、公開可能な事例は個別に許諾を進めています。それまでは、今すぐご自身で試せる材料をご用意しています。
よくある質問
幾何精度・エンジン連携・データ規模・適用範囲についてよくいただく質問です。
ロボットは物理的な形状と相互作用します。距離、クリアランス、障害物、床レベル、壁、物体の位置はナビゲーションと動作に直接影響します。実世界ベースのスキャンは、手動で近似された環境よりも正確な空間基盤を提供します。
LiDARは信頼できる形状と計測データを提供します。3DGSはフォトリアルな視覚的外観を提供します。両者を組み合わせることで、シミュレーション環境が物理的相互作用と知覚指向アプリケーションの両方をサポートできるようになります。
XGRIDSはRGB画像だけに依存するのではなく、マルチセンサーフュージョンを使用します。LiDAR、高精度慣性センシング、RGBカメラ、SLAMが再構築に貢献し、幾何学的精度と視覚的リアリズムの両方を保持するのに役立ちます。
はい。Lixelモバイル空間スキャナは大規模な屋内・屋外環境向けに設計されており、連続歩行によるスキャンで、複雑な大空間もキャプチャ可能です。
はい。Lixelモバイル空間スキャナは大規模な屋内・屋外環境向けに設計されており、連続歩行によるスキャンで、複雑な大空間もキャプチャ可能です。
3DGSは主にフォトリアルな視覚表現を提供します。正確な物理的形状を必要とするワークフローでは、XGRIDSは3DGSとLiDAR由来の点群および形状データを組み合わせます。この組み合わせにより、視覚的リアリズムと空間精度が同じリアリティキャプチャワークフロー内で共存できます。
物理AIエコシステムのために構築
エンジンやフレームワークの変更は不要です。シーンは汎用形式とプラグインの二経路で既存プロジェクトに入ります。
NVIDIA Omniverse
OBJ/PLY などの標準アセット手順で取り込み、ロボットシミュレーションのシーン資産として利用します。
NVIDIA Isaac Sim
Isaac Sim 内で実環境ベースの空間を使いロボットのナビゲーション・認識・インタラクションをテストします。
Unreal Engine
Unreal で 3DGS シーンを読み込みリアルタイム描画し、シミュレーションとデータ生成の実行環境にします。
Unity
メッシュとテクスチャを取り込み、計算資源が限られる環境での軽量シミュレーションと可視化に使います。